摘要:日光温室作为我国设施农业的核心构成,对保障“菜篮子”供应与农业绿色转型意义重大。本文综述我国近年来日光温室温控技术的发展现状,重点分析温室墙体材料、保温覆盖物、保温被精细化调控、加温降温技术对温度的影响和环境控制系统的发展,其中墙体材料通过传统材料改良、相变材料应用及复合主动蓄热系统进行优化;保温覆盖物从草苫升级为玄武岩铝箔布、铝箔隔热气泡膜等;保温被通过分段揭盖、物联网自动控制而提升保温效果;加温有主动水循环蓄热等技术,降温以湿帘系统、冰蓄冷为主;环境监测向无线化多参数集成发展,控制系统可根据不同作物生长需求而动态调控光照、温湿度、CO,等环境参数,但多参数协同存在不足。指出我国温控技术主要存在传统调控、技术、成本和管理方面的问题,提出日光温室环控技术的未来发展,需以“提质、降本、增效、低碳”为核心,通过技术创新与模式创新破解现存问题;并提出一些展望,为推动我国日光温室环境控制技术发展,作物高效生产,设施农业可持续发展提供一些参考。
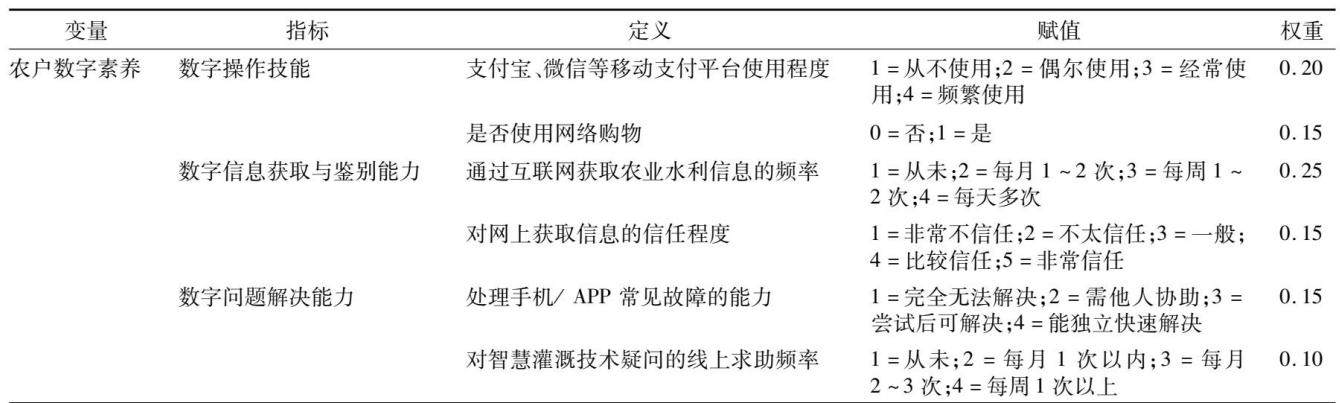
摘要:在农业水资源约束与数字化转型同步推进的背景下,智慧灌溉技术面临“建而不用”的推广困境。本研究旨在从认知赋能与信息行为整合的视角,系统分析数字素养对农户智慧灌溉技术采纳行为的影响机制,揭示从“能用”到“愿用”的内在转化路径。基于2024年江苏省466份农户微观调查数据,构建涵盖数字操作技能、信息获取与鉴别能力、数字问题解决能力3个维度的数字素养评价体系。综合运用Logit、Probit、OLS等模型,采用Bootstrap法检验中介效应,并以“通信信号覆盖率”作为工具变量处理内生性问题。研究发现:第一,数字素养对农户采纳行为具有显著正向影响(Ⅳ-Probit模型系数为0.594,在5%水平上显著),且这一效应在控制内生性后依然稳健。第二,数字素养通过信息获取(间接效应0.056)、感知有用性(间接效应0.025)和感知易用性(间接效应0.032)3条路径发挥中介作用,且均在1%水平上显著。第三,存在“数字素养→信息获取→感知易用性→采纳行为”的链式中介路径(效应值为0.018,在5%水平上显著),完整揭示了“信息加工一感知建构一行为转化”的内在机制。第四,户主教育程度、家庭收入、社会网络等因素显著促进采纳,而地块零碎化、务农年限与灌溉水成本则显著抑制采纳。数字素养通过“信息获取一技术感知”的链式机制对农户智慧灌溉采纳行为产生重要影响。政策应转向“以素养促采纳”,通过分层培训、信息平台建设、部门协同与激励机制,构建促进技术广泛采纳的政策体系,推动智慧灌溉从“能用”向“愿用”的实质转变。
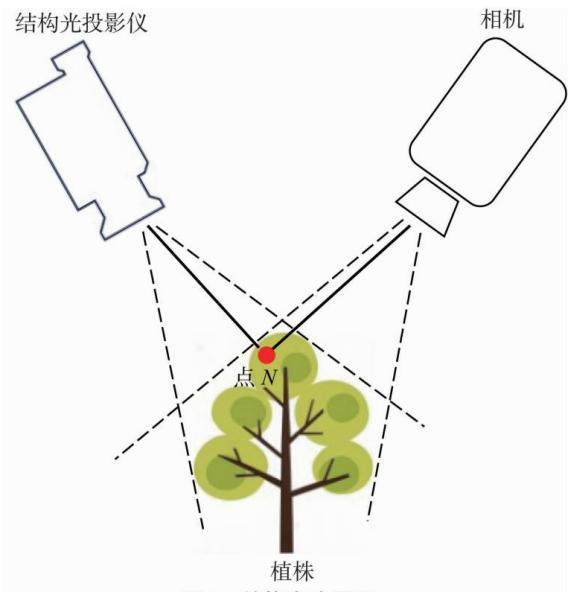
摘要:随着计算机视觉与各种先进传感器技术的不断发展,三维重建技术在各行业的应用变得更加广泛。在农业领域,对植物进行三维重建可以将其可视化、数字化,便于存储在计算机当中,可以实现表型参数信息的获取,判断植株长势,预测病虫害以及产量等。介绍并分析近年来国内外相关的植物三维重建技术,首先从主动式三维重建技术开始,分析结构光法三维重建、飞行时间法三维重建以及激光雷达法三维重建;其次,分析被动式三维重建的中的单目视觉、双目视觉以及多目视觉;最后分析近年来愈加火热的基于深度学习的三维重建技术。通过分析以上技术实例之间的区别与联系,对上述技术的原理与优缺点进行总结与分类,并进一步分析三维重建技术在农业植物领域的优势与挑战,最后面对三维重建技术的现状,对农业植物三维重建技术进行总结与展望。
摘要:番茄成熟度识别是番茄自动采摘的核心技术,当前该领域面临检测精度较低与模型参数量过大的双重瓶颈,严重影响技术实用效率。为解决此问题,以YQLOv10n为基准模型,提出一种兼顾检测精度与轻量化需求的改进算法。借鉴Ghostnet网络的特征压缩思想,将G3Ghost与GhostConv模块融入模型主于网络及颈部网络,在保证特征提取有效性的同时降低模型冗余参数量;引入D-LKA注意力机制,强化模型对关键特征的聚焦能力,重点提升小目标番茄的检测性能,减少漏检现象;采用EIoU损失函数替代YOLOv10n原有的CIoU损失函数,进一步加快模型训练收敛速度并提升检测精度。在相同参数设置的对比试验中,所提出的改进模型能够准确识别出未成熟、半成熟、成熟3个阶段的番茄,并且在精确度、召回率及平均精度均值(mAP)上均优于其他对比模型,分别达到90.7%、87.8%、95.2%。改进模型参数量为3.04M,小于大部分对比模型。
摘要:果园环境下苹果的精准检测对自动化采摘至关重要。针对自然果园环境中苹果目标小、分布密集及背景干扰导致现有检测模型精度与轻量化难以平衡的问题,基于RTDETR模型,提出一种改进的轻量级CGLU-RTDETR苹果检测模型。首先,在骨于网络部分设计轻量级注意力特征提取模块(Faster-CGLUblock),实现局部细节增强与通道注意力融合,同时减少计算量并提升图像细节信息捕捉能力。其次,在混合编码器(HybridEncoder)部分引入重参数化多分支辅助特征金字塔网络(RepMAFPN)替换CCFM模块,通过多分支辅助融合策略结合浅层细节与深层语义特征,增强遮挡目标的判别性特征表达。最后,提出InnerFocal-IoU损失函数,融合Inner-IoU的边界框精细化度量与Focaler-IoU的困难样本聚焦机制,提升复杂环境下模型对困难样本的学习能力。试验结果表明,与RT-DETR原模型相比,CGLU-RTDETR模型在保持高精度的同时实现了显著轻量化,参数量减少52.8%,浮点运算量降低56.1%,平均检测精度提高0.7百分点。在自然果园场景下,改进模型的精确率、召回率及平均检测精度(mAP)分别达到84.1%、80.6%、88.9%,均优于YOLOv9等主流检测模型。该模型为复杂环境下实时苹果检测提供了有效解决方案。
摘要:针对单一模态图像特征表达能力弱、感受野有限及复杂环境下鲁棒性差等问题,构建融合可见光、近红外与深度的番茄多模态图像成熟度检测网络,充分利用颜色、光谱和几何信息的互补性。基于YOLOv8主干结构,设计可见光分支引入通道注意力模块、深度分支引入空间金字塔池化结构、近红外分支引入坐标注意力机制,以增强不同模态在纹理、边缘和光谱响应方面的特征表达能力。在此基础上,提出融合模块,结合坐标注意力机制、模态加权机制与基于快速扩张卷积的空间金字塔结构,提升模态互补融合效果与上下文建模能力,增强模型在多成熟阶段的判别鲁棒性。试验表明,基础Y0L0v8模型对3种模态输入的平均精度分别为88.0%、87.6%、87.9%,平均精度均值为87.8%,引入多模态特征提取结构后的YOLO v8-MFEM模型的平均精度提升至93.5%,进一步引入融合模块构建的YOLO v8-M3F模型在三模态图像输入下平均精度达到95.9%,精确率为96.7%、召回率为 88.9%,相较YOLOv8-MFEM模型分别提升2.4、8.9.6.5百分点。与现有主流多模态图像检测方法相比,YOLO v8-M3F在保持较高推理速度(101.7帧/s)的同时,展现出更强的边界目标判别力与多模态图像信息融合能力,充分验证了所提方法在精度、效率和实用性之间的优越平衡,能够有效应对颜色相近、光照不均与果实遮挡等干扰,为自动化采摘提供可靠的视觉感知基础。
摘要:针对现有番茄果实成熟度检测模型多依赖单一品种数据,导致模型在跨品种检测任务中精度下降,以及当前主流目标检测模型结构复杂度高、模型冗大、计算资源依赖性强,难以满足日光温室智慧农业对果实成熟度实时识别与轻量化部署双重需求的问题,提出了一种多品种番茄果实成熟度轻量级实时检测模型。该模型以YOL011原始模型为基础,采用EfficientNet y2作为骨于网络,以降低模型的计算复杂度和存储占用:设计改进 C2PSA LSKA模块.增强网络对目标的检测能力:同时,在颈部网络中引入BiFPN结构,并结合检测头中的CBAM注意力机制,以增强特征融合效果,提高检测精度,从而更好地适应不同生长阶段番茄果实的成熟度特征变化。结果表明,该模型的准确率、召回率和平均精度分别达到87.5%、90.8%和90.6%,相比原模型提升5.7.6.6、12.9百分点,模型大小仅为4.8MB(约为原模型的 92%),单张图像推理仅需 35ms,速度提升约3.1倍。与FasterRCNN、YOLO v7- tiny、YOLO v8s、SSD、YOLO12n等模型相比,所提出的改进模型在平均精度、召回率和准确度方面均表现出色,且模型大小具有突出优势。开发并实际部署在边缘计算设备的检测系统显示,该模型识别准确率高、鲁棒性强,在日光温室环境中可稳定支持番茄果实成熟度的实时检测,实测推理速度超过30帧/s,本模型可为实现番茄产业的智能化提供理论和技术支持。
摘要:针对荔枝生长环境复杂,荔枝果实存在大量遮挡、重叠现象导致难以检测的问题,提出一种基于YOLOv8n的密集分布荔枝果实检测算法YOLOv8-DLLP。首先,设计一个扩张残差重参数模块DWRR,替代骨于网络C2f模块中的Bottleneck,形成C2f-DWRR模块,加强网络的细节特征提取能力,使模型能够更好地分辨荔枝果实之间的边界。然后为了增强网络的多尺度特征融合性能,提高模型对复杂背景中荔枝果实的聚焦能力,引入大核分离卷积注意力机制LSKA对SPPF进行改进。此外,使用轻量化共享卷积检测头LSCD.在保持网络检测精度的同时实现模型轻量化。最后,采用PIoU v2损失函数替代原有的 CIoU,提高算法收敛速度和回归精度。改进后的 YOLO v8-DLLP模型的精确率、召回率、平均精度均值分别达到89.2%、87.0%、91.7%,与原模型Y0L0v8n相比分别提升了2.8、5.3、4.0百分点;参数量和权重分别为2.4M和5.0MB,与改进前相比减少了20.0%和20.6%。本算法在实现模型轻量化的同时提高检测精度,能够实现对密集分布荔枝果实进行精确、实时检测,为后续荔枝机械化采收提供技术支撑。
摘要:水稻叶尖检测对于预测水稻产量具有重要作用。水稻叶尖是一种特殊的小目标,其细长的尖端形态导致目标在图像水平方向仅占2~3像素,这使得叶尖比其他小目标特征更加细微且更容易与背景噪声混淆。针对该问题,构建一种全局信息增强的水稻叶尖检测模型DCL-YOLO。首先,设计全局上下文信息增强模块C2f-DGL,构建全局-局部协同建模机制,并添加动态特征融合模块,提升模型的全局上下文信息提取能力,从而更有效地捕捉叶尖的细微特征。其次,提出倒置残差-级联分组注意力模块,通过倒置残差块和级联分组注意力机制的协同作用,形成“扩展-精炼-压缩”的闭环特征处理过程,增强模型对叶尖的检测能力。最后,引入重参数化共享卷积检测头,减少重复计算与参数存储。结果表明,DCL-YOLO模型对水稻叶尖检测取得了较好的效果,在自制水稻叶尖数据集上的mAP@ 0.5为90.4%,比基线模型 YOL0 v8s提升2.6百分点。
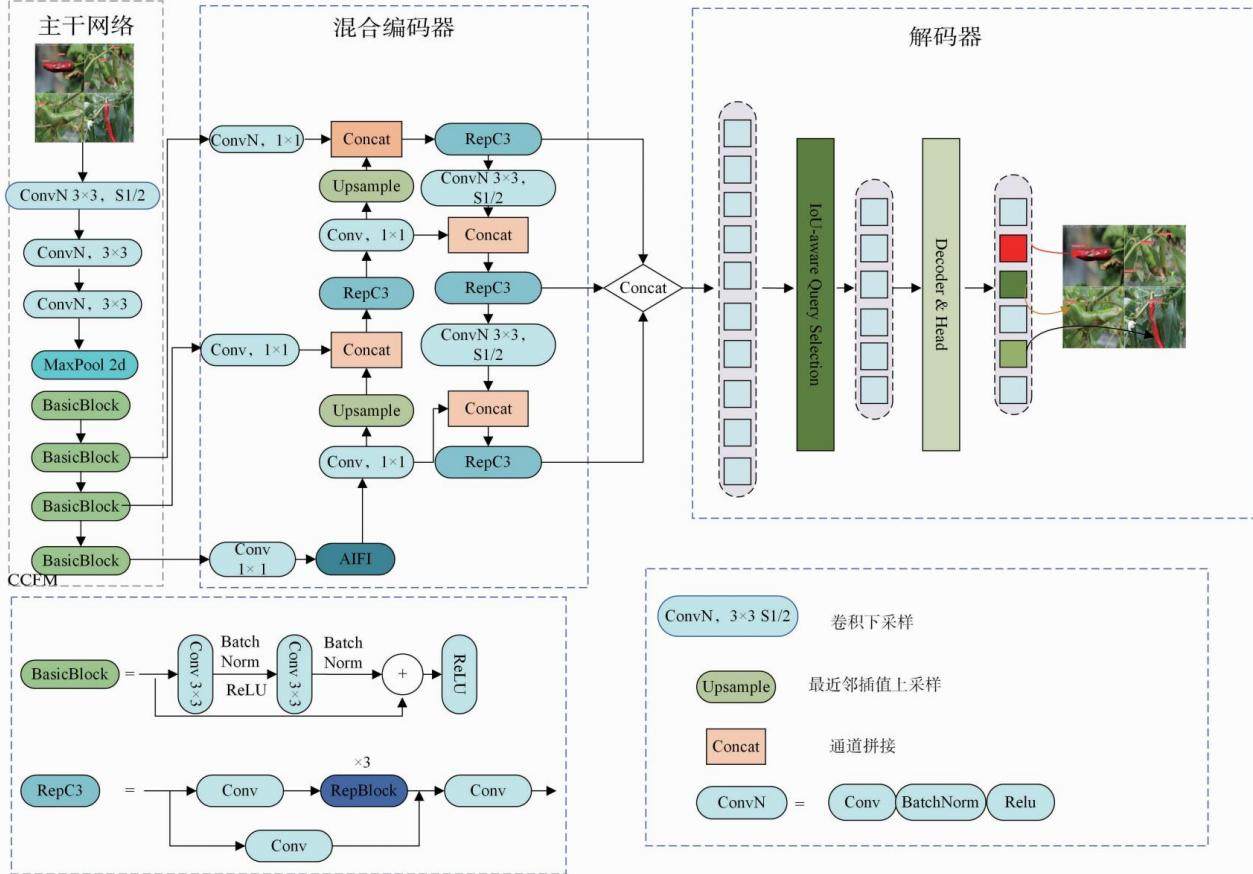
摘要:针对辣椒果实在复杂自然环境下果实成熟不均、果型多变、易受遮挡等特性的选择性采摘难题,提出了一种改进的目标检测模型——CGCA - DETR。该模型在RT -DETR框架基础上,首先对比EfficientViT,MobileNet v4,RepViT,StarNet等新型轻量化模型,选用计算复杂度低且检测精度较高的 ConvNext v2作为主干特征提取网络,增强模型对复杂背景和小目标的识别能力;然后在CCFM模块中设计了卷积与注意力融合模块,强化局部细节与全局上下文之间的语义融合;最后引入上下文引导下采样模块,有效缓解传统下采样过程中空间信息的丢失问题。在包含遮挡、重叠、多角度拍摄多种场景的2751张公开辣椒数据集上进行了充分试验,结果显示:改进后的CGCA-DETR模型在mAP@0.5、精确率P上对比原始RT-DETR分别提升了2.48、3.58百分点,和主流YOLO系列模型相比性能也得到了提升。
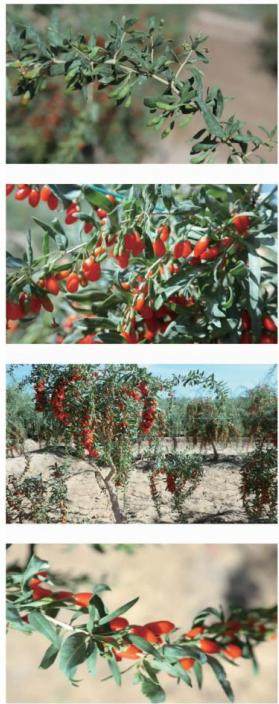
摘要:为快速准确地实现自然环境中枸杞果实的快速识别计数,解决目标尺度较小、分布密集、果实相互遮挡以及复杂的背景于扰等检测难点,提出FAF-YOLOv11模型,以基于部分卷积(PConv)的FasterNet作为模型轻量级主干网络,简化计算复杂度和内存占用率,在保证较强特征提取的同时不显著降低特征提取的力度,从而提升模型运行效率。考虑到小尺寸、密集分布的枸杞容易造成模型误检、漏检的问题,引入渐近特征金字塔网络(AFPN),使模型逐层交叉融合多尺度特征,解决不同语义层级之间的鸿沟问题,提升模型对多尺度目标的感知能力。针对目标定位损失,采用Focaler-IoU损失函数取代传统IoU损失函数,通过关注“难看”样本的策略以及梯度提升策略,促进边界框回归精确度的提升。在包含383张原始图像并经扩充增强的1532张图像数据集上进行系统对比试验。结果表明,本研究提出的FAF-YOLO v11,针对枸杞果实计数这一任务获得84.0%的精确率、73.6%的召回率、82.0%的mAP@0.5,与原始的YOLOv11相比,分别提高2.4、2.6、7.5百分点;相比主流的Faster -RCNN、YOLO v5、SSD、YOLO v4模型,其精确率分别提升了8.2、2.0.6.0、8.0百分点。该方法适用于稀疏和密集场景的果实目标检测,能够在不同程度的重合和遮挡下较准确地定位目标物体。本研究提出的FAF-YOLOv11算法在保证较高推理效率的同时又能达到较高的枸杞计数准确率,对于小目标的农业检测起到一定的参考作用。
摘要:完熟期稻谷含水率分级检测是评估水稻生长状况、判断水稻收获最佳时期及安排稻谷收获后处理方式的重要参考。针对传统稻谷含水率检测方法人工依赖程度高,而现有图像处理方法精确度低、适应性差的问题,提出了一种基于YOLO v8+ResNet50+CNN混合算法的稻谷含水率分级模型。首先,基于YOLOv8模型对稻穗区域进行裁剪,减少背景干扰,减小计算量。然后,引入ResNet50网络模型对裁剪后图像进行特征提取,并添加饱和度指数,统计含水率与稻穗图像相关性特征。最后,构建融合YOLOv8裁剪、ResNet50特征提取、饱和度指数分析及CNN分类的稻谷含水率分级模型。试验结果表明,改进后模型的精确率、召回率分别为96.39%、96.85%,模型参数量及模型大小为23.79M和91.05MB。该成果提高了稻谷含水率分级检测的准确性,可以辅助育种人员做出科学的决策,为育种人员在田间精准管理、水稻收获期判断及后续加工处理等环节提供科学依据和技术支持。
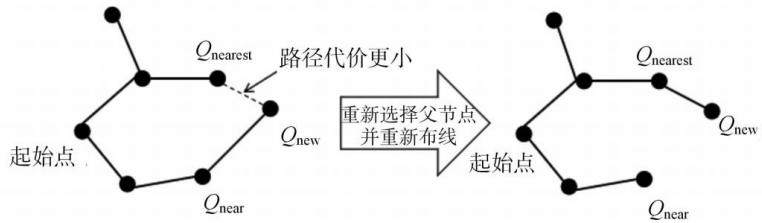
摘要:为解决传统RRT算法在温室农业机器人路径规划中存在的采样缺乏明确定向,随机树均匀扩展导致搜索速度慢、计算代价过高,以及遇到障碍物时无法迅速有效躲避问题,同时满足农业机器人在预设路径外自主避障并精准到达目标点的需求,提出一种高效的混合路径规划算法,提升复杂温室环境下机器人路径规划的准确性、效率与可靠性。首先改进RRT算法:通过节点吸引策略和搜索剪枝策略,将目标点问题转化为促进初始路径生成的目标区域问题,引入减少步长对路径速度环境适应性影响的随机步长选择策略,快速获取起点与目标点之间的初始路径;然后在改进RRT*算法中融入人工势场法(APF)的引力导向策略,通过引力和斥力的合力,参考目标点和障碍物信息,对新节点的生长方向进行调整,并对随机树扩展到目标点的导向性和搜索效率进行优化,构建虚拟势场;最终利用贪婪算法生成简化无碰撞路径,同时在局部路径规划中引入斥力势场函数,以相对速度和相对加速度来处理动态障碍。仿真与试验结果表明,在静态环境中,10m×20m温室通道场景下,该算法平均规划时间1.4221s、平均迭代次数1518次、节点数141个、平均路径长度18.5307m,分别较传统RRT*(7.5407s、3150次、499个、20.3311m)与改进RRT*(3.8148s、2294次、336个、19.2791m)明显降低;在50 m×50 m密集障碍场景下,其平均规划时间0.4861s、迭代次数637次、节点数195个、路径长度75.7846m,同样优于传统RRT*(6.4711s、2238次、1287个、78.7906m)与改进RRT*(3.7016s、1652次、981个、77.2824m),且路径搜索失败次数最少:在动态环境中,机器人能提前识别横向移动障碍物并主动避障,待障碍物远离后返回原规划路径;在真实试验环境中,机器人可通过激光雷达构建环境地图,实现自主避障导航,实际行走路线与规划路径高度吻合。综上,本次改进的RRT*-APF混合算法,在复杂温室环境下,既能快速安全地完成机器人导航任务,又能有效规避静态和动态障碍,弥补了温室农业机器人传统算法在全局静态路径规划和局部动态路径规划方面的不足。
摘要:针对传统农业人工巡检存在的效率低、覆盖范围有限、数据标准化程度不高等问题,设计并实现了一种基于嵌入式人工智能的自主巡检机器人系统。该系统以NVIDIAJetsonOrinNano为核心计算平台,融合了视觉与激光雷达的多模态感知数据,并设计了基于有限状态机的层级化决策架构,实现了在资源受限环境下的鲁棒性自主巡线、动态避障与任务执行。在硬件方面集成了RGB-D相机、2D激光雷达和全向移动底盘。软件层面使用有限状态机实现了多模态融合,同时优化了巡检时的弯道巡检情况,增加了避障巡检模式。在模拟大棚环境中的定量试验表明,该系统在直线及弯道巡线任务中的平均成功率达到93.3%,静态障碍物避障成功率为90.0%,完整综合巡检任务的效率相较于基线方法提升约37.4%。该系统验证了在低成本、低功耗嵌入式平台上实现复杂农业环境自主巡检的可行性,可为智慧农业的精准化、自动化作业提供一种有效的技术解决方案。
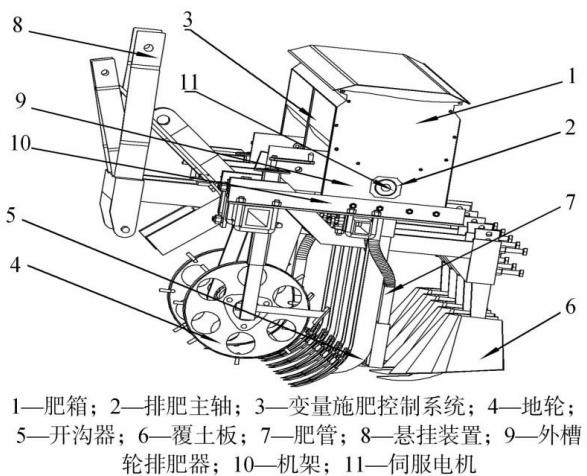
摘要:针对黑龙江省九三地区大豆起垄施肥环节中变量施肥机控制系统响应时间长、田间作业精度低等问题,搭建复合颗粒肥变量施肥试验平台,提出基于遗传算法优化模糊PID控制策略。根据大豆田间起垄施肥要求,建立复合颗粒肥变量施肥控制系统的数学模型,采用MATLAB软件Simulink工具对控制系统响应时间进行仿真试验,结合传统PID控制和模糊PID控制进行了比较。通过不同施肥梯度转速比较试验,确定最优控制策略,通过田间试验验证所提控制系统的控制效果。在仿真分析过程中,基于遗传算法的模糊PID控制系统响应时间为3.164s,小于传统PID控制的8.197s和模糊PID控制的6.253 s。室内台架试验结果表明,传统 PID、模糊PID以及遗传算法优化模糊PID的平均控制精度分别为94.60%、96.52%、97.84%,基于遗传算法的模糊PID对复合颗粒肥的控制效果优于传统PID及模糊PID控制。田间变量作业试验结果表明,最优控制系统对2个地块的试验精度分别为95.3%、96.1%,实际相邻响应时间均值为1.48s,满足大田变量施肥的控制系统设计要求。
摘要:为提升玉米秸秆生物炭基颗粒肥在离散元压缩成型仿真模拟中关键参数的准确性,以玉米秸秆生物炭、尿素和黏结剂为研究对象,通过仿真分析与物理试验相结合的方式对其泊松比、剪切模量、静摩擦系数、滚动摩擦系数、碰撞恢复系数等物性参数进行标定。通过Plackett-Burman试验和最陡爬坡试验筛选出对堆积角影响显著的参数,并确定其最优值区间。以堆积角为指标,利用Central CompositeDesign试验设计,建立堆积角与参数间的二次回归模型,对构建的回归模型进行参数优化,得到最优参数组合为:生物炭-生物炭静摩擦系数为0.491、生物炭-生物炭滚动摩擦系数为0.171、生物炭-黏结剂滚动摩擦系数为0.192、生物炭JKR表面能为0.019J/m2。在最优参数组合下开展仿真试验,结果表明仿真堆积角与实际堆积角的相对误差仅为0.85%。研究结果验证了标定参数的准确性和可靠性,可为玉米秸秆生物炭基颗粒缓释肥的压缩成型提供理论依据和数据支持。
摘要:针对传统风送喷雾机雾滴穿透性差、叶片背面覆盖不足及药液浪费严重等问题,研制一种静电强化风送喷雾装置,并系统评估其多尺度雾滴沉积性能。设计了集成高压静电环绕喷头、轴流风机与机器视觉靶向控制的喷雾平台,并搭载北斗导航自走底盘。采用计算流体力学(CFD)耦合电场-气流模型,对喷雾水压(0.3~0.7MPa)、充电电压(0~30kV)和喷头间距(10~20 mm)进行多因素优化;结合Box-Behnken试验与田间试验,分析关键参数对电场强度、雾滴荷质比及冠层沉积分布的影响。仿真与雾滴特性试验结果均表明,在喷雾水压为0.5MPa、充电电压为20kV、喷头间距为15mm组合下,电场平均强度提升至约820 V/m,雾滴荷质比达2.13mC/kg。田间作业时,用水量、地面流失与冠后飘移量分别较传统风送机减少26.88%、80.97%、50.27%。上、中、下层叶片背面沉积量显著提高,沉积变异系数降至25%以下。静电强化风送喷雾技术可在不增加用水量的前提下,显著提升果树冠层正反面的药液覆盖率与均匀性,降低环境污染风险,为果园精准、高效植保提供了可行的技术路径。
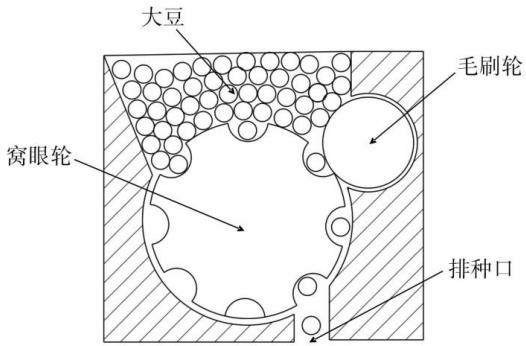
摘要:为解决大豆机械播种过程中穴距不稳定、空穴无补偿和缺少过程监控等问题,设计一款鸭嘴式智能化窝眼排种器,并对其控制逻辑进行分析,对窝眼轮进行孔型设计、孔数设计和充种性分析,对鸭嘴轮进行鸭嘴式扎穴机构、重合度、磁铁位置设计,并进行试验。首先,对商豆1201种子进行三轴测量得到等效直径和球度,并基于测量参数设计正方形加倒角组合的窝眼孔;通过对窝眼孔的充种性进行分析得,窝眼轮的极限转速为80r/min;窝眼轮直径取60mm,结合“一信号一窝眼”的要求得,窝眼孔数量为8个。其次,以充种性为目标,利用EDEM对窝眼轮进行仿真得,窝眼轮转速取70r/min、毛刷轮转速取84r/min时,充种率为86%,空穴率为14%。然后,通过对鸭嘴式扎穴机构进行设计与分析得,鸭嘴轮半径取180mm,种植深度取40mm,确定鸭嘴式扎穴机构数量为6个,穴距为230.3mm;计算得扎穴机构的重合度为2.33>1,能有效降低滑移率;基于控制逻辑对整个排种过程进行计算,确定磁铁最佳安装位置。最后,根据研究内容进行样机制作和试验,并对试验结果进行分析。研究结果表明,该排种器具有空穴补偿功能;机器前进速度在1.10~1.16m/s范围内时,单粒率为98%,空穴率为2%,重播率为0,具有较好的播种质量。结果可为窝眼式排种器的智能化排种研究提供参考。
摘要:为提升水稻纹枯病在复杂田间环境下的识别能力,针对病斑目标小、分布密集及背景复杂等问题,提出一种改进的YOLOv11n模型,以实现水稻纹枯病的快速、智能化检测。首先,在骨于网络中使用轻量化自适应提取模块(lightweight adaptive extraction,LAE)替代原有的卷积块。该模块通过双分支结构:主分支通过组卷积保留关键信息,自适应分支在下采样时对边缘与细节进行补偿,从而提升模型对小目标病斑的特征表达能力。其次,在颈部网络中引入显式视觉中心注意力机制模块(explicit visual center,EVC),通过强化病斑区域的空间注意力分布,使模型聚焦于关键区域,有效抑制复杂背景的干扰。通过模块改进和消融试验,结果表明,采用轻量化自适应提取模块并引入显式视觉中心注意力机制模块的改进YOLOv11n模型具有较优的检测性能,其精确率、召回率、mAP@0.5分别为87.1%、80.3%、84.4%,较原始YOLO v11n模型分别提升1.7、2.9、1.6百分点。与其他主流模型YOL0 v5n、YOLO v8n、YOL0v10n相比,mAP@0.5分别提高20.7,8.8、6.1百分点。模型识别效果对比表明,本研究提出的改进YOL0v11n模型能够在复杂田间环境下实现对水稻纹枯病的高精度检测。
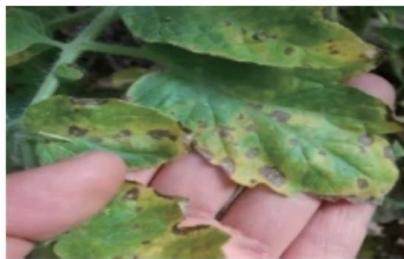
摘要:为解决传统番茄叶病害检测方法在小目标识别、边缘模糊判别以及模型轻量化部署方面存在的瓶颈,基于YOLO v11n模型提出一种改进的病害检测算法。利用EIEM模块对 C3k2重新设计,构建C3k2 EIEM模块,增强病斑边缘与细粒度纹理的特征表达能力;在Neck部分卷积引入ADown模块对下采样结构进行改进,有效增强了多尺度语义特征的传递与深浅层特征的对齐能力;在检测头中集成DetectAux结构,构建辅助监督路径以提升小目标检测精度。试验基于Kaggle番茄病害数据集进行,结果表明,所提模型在mAP@0.5、Precision和 Recall方面分别达到0.774、0.762和0.708,分别较原始Y0L0v11n模型提升3.4、1.7、3.9百分点,同时参数量减少0.19M,浮点运算次数(FLOPs)降低0.1G,在保证检测精度的同时兼顾模型轻量性与实用性,具备良好的农业场景部署价值。
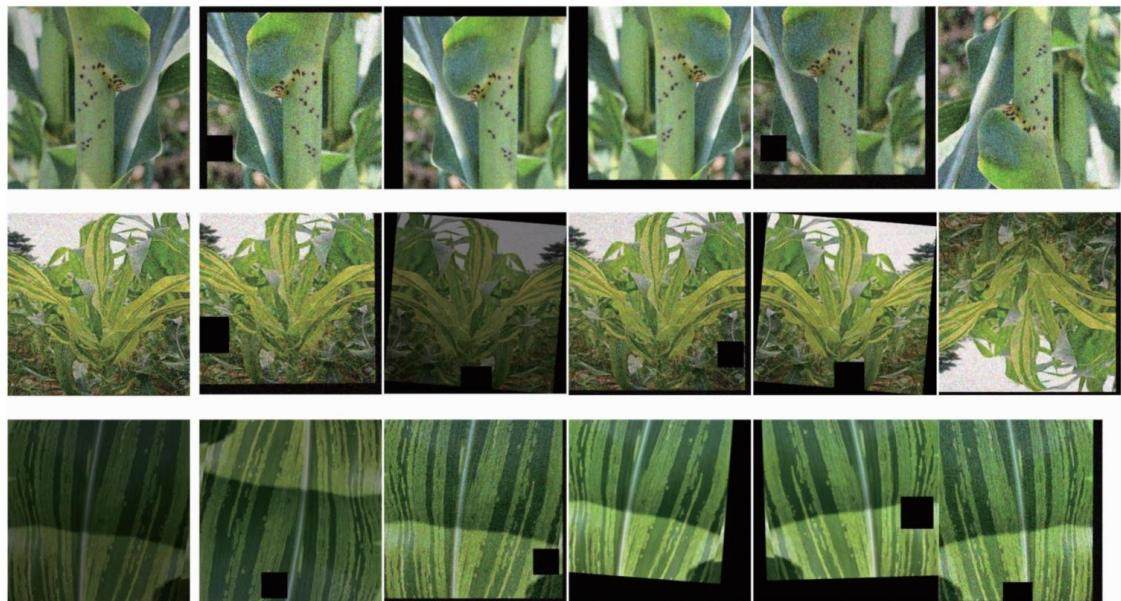
摘要:玉米病害是影响玉米产量的关键因素,病害种类的准确识别是针对性防治的关键。针对自然生长环境中玉米病害区域小、背景复杂导致病害识别模型在精度与轻量化之间难以平衡的问题,提出一种基于改进YQLOy8n的轻量化玉米病害检测模型——CDS -YOLO v8。首先在 YOLO v8模型的骨干网络中引入Faster Block模块替换原始C2f,简化网络结构以实现轻量化处理;将原有的上采样模块UpSample替换为DySample,通过自适应特征采样提升多尺度特征融合精度;最后引入SCAM,使模型更加聚焦于病害特征,进而提高识别的准确度。同时,设计基于PyQt5的可视化系统实现交互检测。在包含褐斑病、玉米锈病、玉米黑穗病、霜霉病、灰斑病以及叶枯病共6类玉米病害数据集上进行试验,结果显示:CDS-YOLO v8模型检测精确率(P)达到92.9%,较基础模型 YOLO v8n提升3.1百分点;平均精度均值(mAP@ 0.5)为91.4%,较 YOLO v8n提升2.6百分点;模型大小仅5.2MB,较YOL0 v8n减小17.5%,计算量6.6 G,较 YOLO v8n降低18.5%。从试验结果看,CDS - YOLO v8 模型通过 C2f_Faster、DySample、SCAM三大模块的协同优化,成功实现了玉米病害检测“精度-效率-轻量化”的三维平衡,有效解决资源受限设备上相似病害检测不精确以及微小目标漏检等问题。
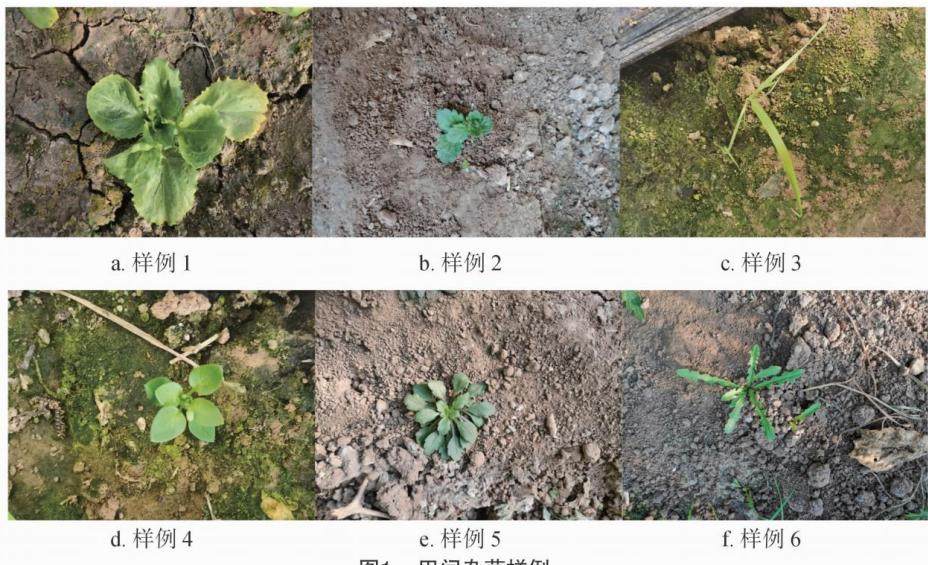
摘要:田间杂草的自动识别与分割是精准农业和可持续杂草管理的重要环节,对于提升作物产量、降低农药使用量以及实现绿色农业均具有现实意义。然而,由于田间环境复杂、杂草与作物形态相似,且高质量像素级标注代价高昂,导致弱监督语义分割方法在杂草场景下仍面临局部细节难以捕捉、全局语义难以建模的双重挑战。为解决这一问题,以提升田间杂草弱监督分割精度与模型实用性为研究目标,提出一种融合卷积神经网络与Transformer的双分支特征交互分割算法。首先,设计双分支主于网络,结合增强型大核卷积和优化的Metaformer结构,促进局部与全局表征之间的双向特征交换;其次,设计像素亲和力模块,利用跨层注意力聚合来优化激活边界并抑制背景噪声;最后,采用深度可分离卷积和并行训练策略的轻量化设计。试验结果表明,所提方法在弱监督杂草分割任务中取得了平均mIoU为84.8%、像素准确率为98.3%、边界F,分数为87.2%的性能,相较于次优方法分别提升6.7、2.1、7.0百分点。
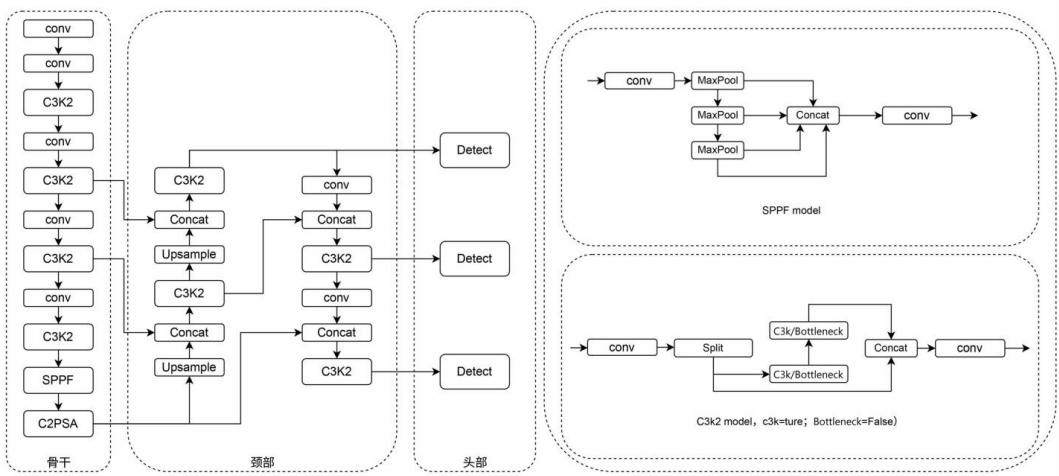
摘要:针对茶叶病虫害检测领域的目标检测模型在面对多尺寸目标分散数据时,存在检测精度较低以及小目标漏检的情况,提出一种基于YOLO11的改进模型GCSK-YOLO。首先,在空间金字塔池化融合模块设计一个门控模块.通过生成动态空间权重图,对每个空间位置分配最大池化(MaxPool)占比和平均池化(AvgPool)占比,通过MaxPool提取细节特征,AvgPool实现压制背景噪声;引入混合局部通道注意力机制模块对多尺度特征的差异化进行强化,对SPPF模块内不同大小的池化核进行再强化,提升模型对多尺度目标的特征提取能力;在颈部网络设计C3K2_SK模块替换原C3K2模块,通过注意力机制动态调整卷积核尺寸,提升模型对输入数据空间结构的适应性,在减少计算量的同时增强特征表达能力。结果表明,改进的模型GCSK-YOLO在精确率、召回率、平均精确度mAP@0.5、平均精确度mAP@0.5:0.95分别达到96.1%、91.8%、95.3%、85.7%,与原Y0L011模型相比分别提升2.0、4.0,2.1、8.5百分点,且检测速度提升至9.7帧/s,实时性更高。
摘要:针对番茄叶片病害识别中因样本数量有限、分布不均导致的模型泛化能力差与识别准确率不高的核心问题,构建一个高效的小样本识别框架。通过融合先进的数据增强与目标检测技术,提升在数据稀缺条件下的病害识别精度,为智慧农业中的植物健康监测提供可靠的解决方案。提出一种结合改进CycleGAN与YOLOv8的识别策略。在数据增强层面,于CvcleGAN的生成器中引入空洞空间金字塔池化(ASPP)模块,以增强其对多尺度病斑特征的建模能力,生成多样且真实的病害图像。在识别模型层面,将CoordAttention坐标注意力机制嵌入YOLOv8主于网络的C2f模块后,使模型能同时捕获跨通道的信息和精确的位置信息,从而强化对微小病斑关键区域的感知与聚焦能力。结果表明,本研究提出的改进方法成效显著。在图像生成方面,在细菌性斑点病、早疫病、晚疫病和花叶病毒病4类病害图像生成任务中,ASPP-CycleGAN的FID值平均降低约3.83%,KID值平均降低约8.31%,明显优于原始CycleGAN,证实其生成的图像具有更高的真实性与多样性。在病害识别方面,构建的CA-YOL0v8模型实现了97.10%的平均准确率、97.00%的平均召回率和0.9705的 F1分数,平均准确率较原始YOL0v8模型提升1.86百分点,有效验证了注意力机制对提升模型性能的作用。本研究成功证实,将改进的ASPP-CycleGAN数据增强方法与CA-YOLO v8识别模型相结合,能有效解决小样本条件下番茄叶片病害识别的挑战。
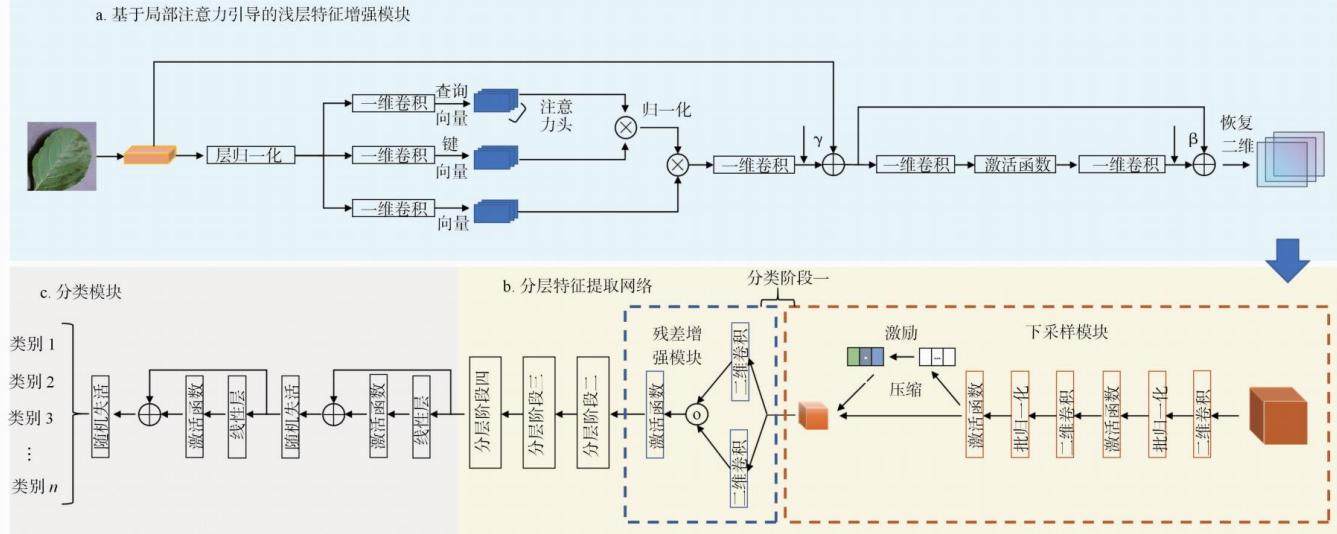
摘要:准确识别植物病虫害对实现精准农作物管理和病害防控具有重要意义。为应对植物病害图像中细粒度特征、复杂背景以及轻量化部署的多重挑战,提出一种高效且轻量化的植物病害识别模型LiteSENet。该方法在浅层结构中引入局部注意力引导的特征增强模块,以提升模型对局部判别区域的感知能力;在主干部分设计四级分层特征提取网络,结合通道注意力与门控机制,实现多尺度语义信息的有效建模;在分类模块中通过多层感知机制和归一化结构,增强特征的稳定性与判别能力。该模型整体参数量仅为1.38M,具备良好的计算效率与部署适应性。试验在PlantVillage与AI Challenger2018这2个数据集上进行,结果表明,LiteSENet在多个评价指标上显著优于现有方法,在PlantVillage数据集上,准确率、精确率、召回率 ,F1分数分别为 99.89%、99.87%、99.93%、99.90%;在AI Challenger2018数据集上,分别为87.22%、87.27%、87.22%、87.24%。消融试验验证了各模块对性能提升的贡献,尤其是特征增强模块和分层特征提取网络的重要性。综上所述,LiteSENet在保证轻量化的基础上,能够有效提升植物病害识别的准确性和稳定性,适用于实际农业场景中的部署。
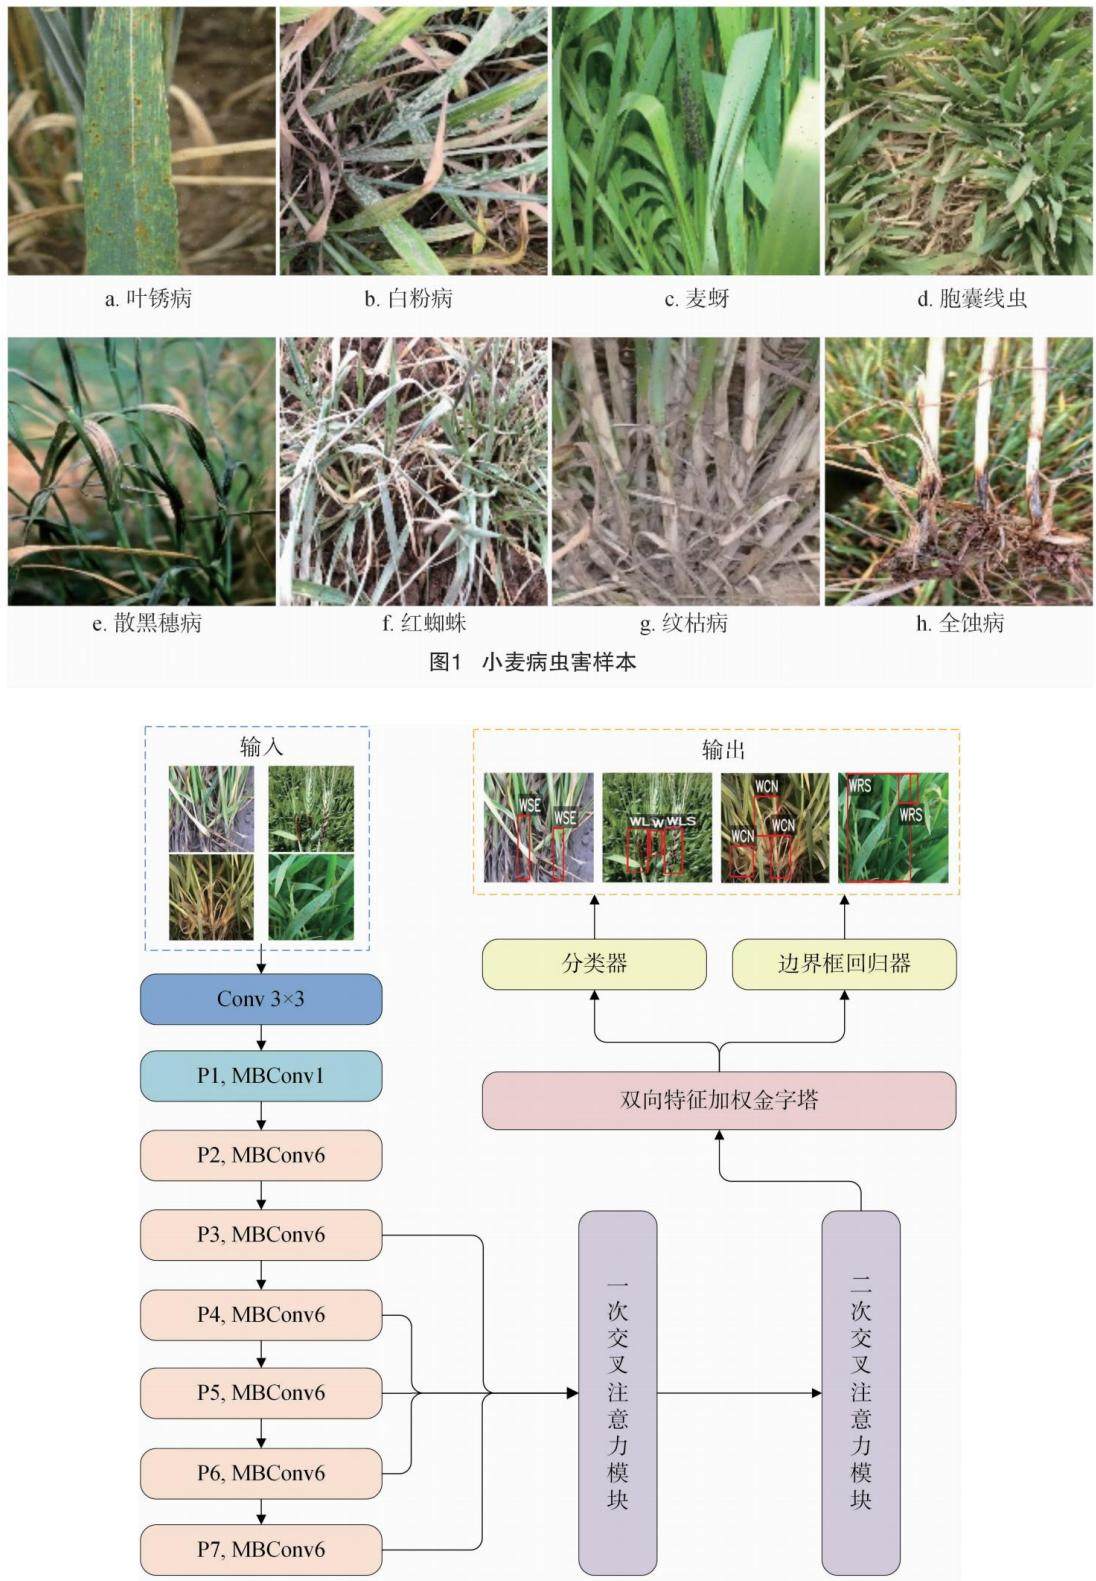
摘要:针对传统农作物病虫害检测算法存在准确性、运算效率与模型尺寸等指标平衡能力不足的问题,采用交叉注意力机制,提出一种轻量化的小麦病虫害智能检测算法。首先,将EfficientNet-B0作为主于网络对输入图像进行特征编码,并引入可分离动态卷积层提取不同尺度的特征图,在保证检测准确性的同时大幅降低网络规模。其次,在不同尺度的特征上采用双重串联交叉注意力机制,确保每个像素捕获全图的依赖权重,全面提升检测准确性。接着,采用双向特征加权金字塔模块进行权重分配,加速不同尺度特征之间的信息融合。最后,构建多任务共同学习的架构损失函数,实现复杂场景下不同小麦病虫害检测的回归与分类。结果表明,提出的方法表现出更强的综合检测性能,精确率、召回率、mAP分别达到93.6%、89.2%、91.5%,参数量仅为20.1M,实现了33.9帧/s的检测速度,使其更加适用于实时轻量化场景下的小麦病虫害智能检测任务。
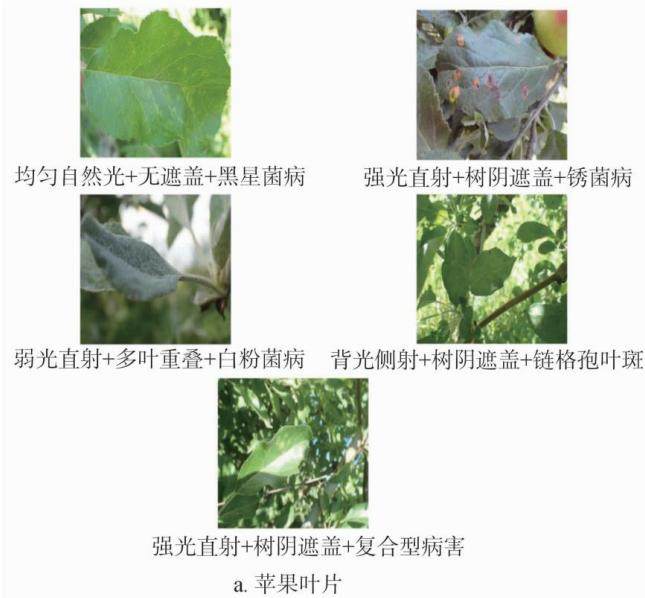
摘要:苹果图像识别技术能够实现病害的快速、精准诊断,对提升果园智能化管理水平和保障果品产量品质具有重要意义。针对现有方法在细粒度病害识别中存在的特征表达不足、光照适应性差等问题,利用全局特征与局部特征之间的互补性,提出了一种改进的双颜色空间伪孪生网络模型 IDCPSNet(improved dual color space pseudo - siamesenetwork,IDCPSNet),并在此基础上构建了苹果叶片病害识别模型。IDCPSNet采用双输入流的并行结构:一个分支输入经过CLAHE增强后的HSV空间的S、V分量基于ResNet34模型捕捉图像提取精细的局部特征和空间细节;另一分支则输入对Lab颜色空间中L分量进行Gamma校正,a、b分量进行动态增益后的图像,利用EfficientNet-b3提取全局上下文信息与长距离依赖关系。在2个分支后引入CBAM注意力机制,提升小尺寸病斑区域的识别精度与鲁棒性,通过多尺度特征金字塔特征融合模块有效地增强了模型复杂特征的表征能力,很好地实现了全局与局部信息的互补融合。试验结果表明,所提方法在苹果叶片病害识别任务上的整体准确率为91.31%,F,分数达到90.48%,相较于仅输入RGB、HSV、Lab单一颜色空间图像的基线模型,在未增加模型参数的前提下,准确率分别提升了1.98、4.38、3.84百分点。此外,在引入的番茄和玉米叶片病害数据集上,也表现出一定的迁移能力和适用潜力,验证了该方法的有效性和泛化能力。
摘要:为精准评估冬小麦关键生育期的氮素营养状况,探讨了多源回归模型在无人机多光谱遥感估测中的应用潜力。以冬小麦返青期与拔节期为研究对象,利用大疆精灵5多光谱无人机在30m与60m等2种飞行高度下获取冠层影像,并同步采集地面样点的SPAD值与氮含量数据。系统比较了线性、非线性、二元回归、逐步回归以及BP神经网络和随机森林等机器学习算法构建的估测模型。结果发现,拔节期的数据模型精度普遍优于返青期。在单一植被指数模型中,30m高度获取的数据表现更佳,最优模型的决定系数(r2)达到0.825。然而,在多元回归及机器学习模型中,60m高度的数据反演能力更强,其中,基于BP神经网络构建的拔节期SPAD值和氮含量估测模型精度最高,决定系数分别达到了0.952和0.949。研究表明,融合多种植被指数的机器学习回归模型,尤其是在60m的飞行高度下,能够显著提升冬小麦氮营养参数的估测精度,为作物生长动态监测与精准施肥管理提供高效、可靠的技术支撑。
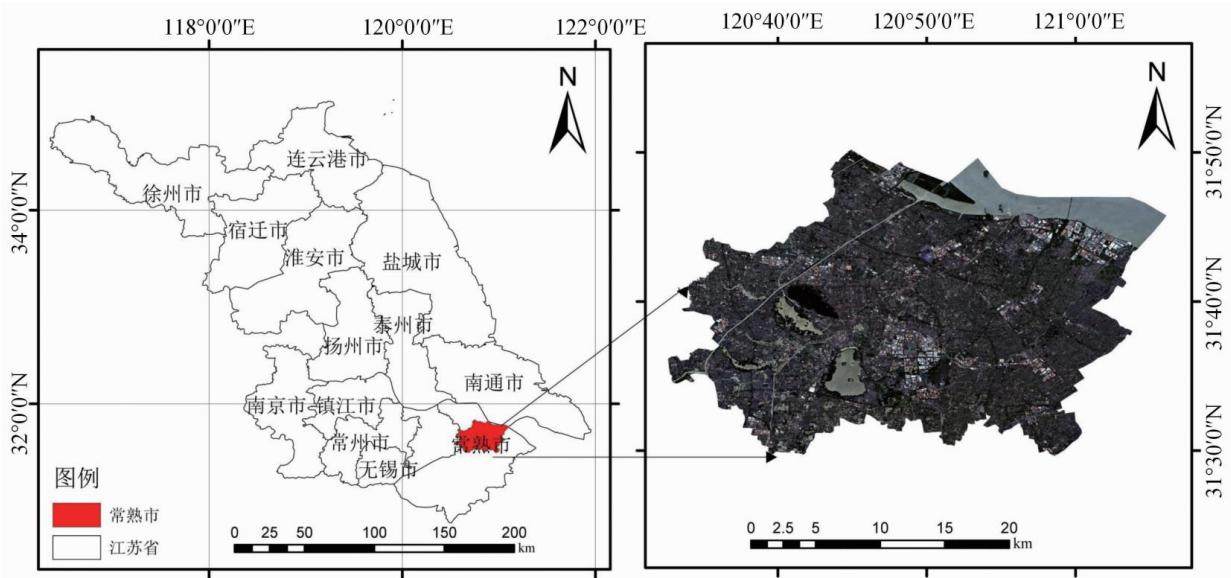
摘要:高效快速地获取县域行政单元内水稻种植面积及空间分布信息,是农业基层管理部门开展种植监测、产量评估与规划决策的重要需求。当前,基于深度学习的作物面积遥感提取研究多侧重于模型结构的优化与改进,对样本尺度特征与波段组合等输入信息对模型表现的关注不足。以江苏省苏州市常熟市(县域)为例,采用哨兵二号(Sentinel-2)遥感多光谱数据,选用U-Net、SegNet和DeepLab v3+共3种经典语义分割模型,设计不同样本尺寸与不同波段组合的训练策略,旨在通过评估空间尺度、光谱特征组合对深度学习模型精度的影响,建立基于深度学习的县域水稻种植面积准确提取的有效方法。哨兵二号影像波段结合5个植被指数的情况下,U-Net模型精度最高,PA为97.9%、IoU 为93.1%和 Kappa系数为94.9,SegNet模型上述指标依次为93.1%、74.6%和 80.2,DeepLab v3 +模型上述指标依次为94.8%、76.1%和83.2;以波段重要性排名前4(B8a、B7、B8、B11)和前10(B8a、B7、B8、B11、B10、B5、B12、B3、RECI、B6)波段特征作为输入组合,U-Net模型IoU分别为93.0%和93.4%;在波段数量一致的条件下,256×256像素的样本尺度可获得最佳精度,提取的研究区水稻面积为17286.67hm2。说明多尺度特征优选和U-Net结合的水稻种植面积提取方法高效可行。
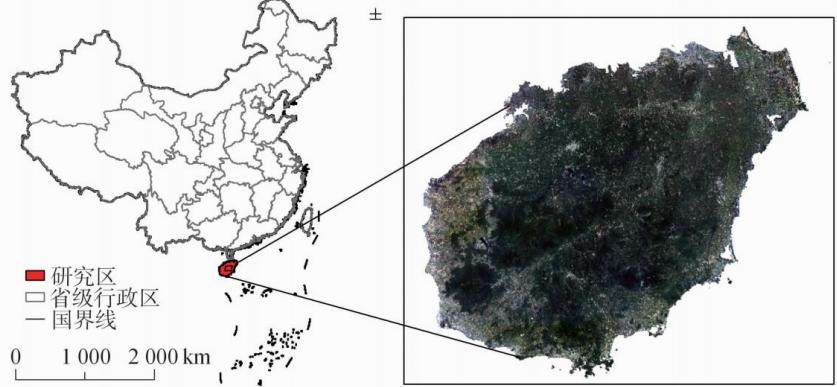
摘要:为了及时、准确获取水稻的种植结构和分布,选取海南省作为研究区,基于GoogleEarthEngine(GEE)云平台,以Sentinel-1影像数据提取后向散射系数VH特征,使用Sentinel-2影像数据在水稻生长旺盛期合成多种植被指数特征以及提取NASADEM数字高程数据的高程特征,根据以上特征利用随机森林分类(randomforest,RF)算法进行水稻信息提取,分别对单一和融合主被动遥感特征的提取结果进行精度评价对比分析。结果表明:(1)基于RF结合Sentinel-1数据存在较多“椒盐噪声”影响分类精度,而融合主被动遥感特征分类总体精度相比Sentinel-1提高了11.26百分点,kappa系数提高了0.17。(2)基于RF结合Sentinel-2数据受“异物同谱”影响导致提取精度不高,融合主被动遥感特征相比Sentinel-2提高6.26百分点,kappa系数提高了0.06。该研究成果证明结合多源数据对水稻进行信息提取具有积极作用。
摘要:拟南芥和烟草等模式植物的叶片精细化提取与分割是植物表型分析、高通量生长监测及智能农业管理的基础。然而,传统图像处理方法易受复杂背景、光照变化、叶片重叠及边界模糊等因素影响,而现有深度学习模型在同时捕获全局语义与局部边界细节方面仍存在不足。为解决上述问题,在Mask2Former框架基础上提出一种改进的叶片分割方法,并设计了双路径自适应上下文注意力模块。该模块采用全局路径提取通道级语义特征,以增强对整株结构的理解;同时利用局部路径保留空间细节信息,以提升对叶片边缘及重叠区域的分辨能力。随后,通过自适应门控机制动态调整2类特征的融合权重,实现全局语义与局部细节的协同增强,显著提高模型对叶片区域的特征表征能力。在公开的CVPPP数据集上进行试验评估,其中A1和A3子集分别代表相对独立叶片和叶片重叠更明显的场景。试验结果显示,本研究提出的方法在A1子集上获得92.1%的 SBD,在 A3子集上取得59.8%的 SBD,均明显优于MaskR-CNN等对比模型。此外,本研究的方法在不同叶片数量、不同重叠程度以及不同生长阶段的图像上均表现出更稳定的边界分割效果,特别是在相邻叶片贴近区域的识别上优势更加显著。基于改进Mask2Former的模式植物叶片识别方法能够有效提升复杂背景下的叶片分割精度与边界检测能力,验证了其在拟南芥和烟草叶片精细分割任务中的适用性与鲁棒性。该方法为模式植物的自动化表型分析与智能农业监测提供了可靠技术支撑,并为后续开展多模态植物表型数据融合研究奠定了基础。
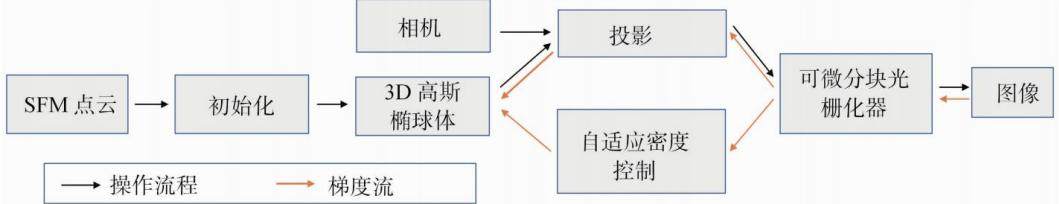
摘要:为实现对马铃薯植株进行高精度三维重建与非接触式表型测量,解决传统建模方法在复杂自然环境下三维建模精度不足、弱纹理区域重建不清晰及光照变化导致颜色不稳定等问题。提出了一种基于改进三维高斯泼溅的马铃薯植株三维重建与表型测量方法,通过消费级智能手机多视角采集马铃薯植株数据集,在原始3DGS框架上进行改进,首先引入基于体素划分与视角可见性的点云初始化增强策略,使高斯体素在叶片边缘、重叠枝条等复杂结构区域分布更密集均匀,减少建模盲区;其次建立结合局部平面假设的深度与法线联合优化模块,强化几何边缘表达能力,改善叶缘与枝茎结构的重建质量;最后提出基于体素曝光因子的颜色归一化机制,显著降低光照差异对重建质量的影响。试验结果表明,该方法在马铃薯植株数据集上PSNR较原始3DGS提高2.75%,SSIM提升2.42%,LPIPS降低6.57%,改进后的方法在三维重建质量上相较原模型,表现出了更高的图像保真度和几何结构精度。在表型测量方面,株高与茎粗的r2均超过0.90,RMSE分别为0.52 cm和0.02 cm,显现出较高的测量精度;叶长与叶宽的r2分别为0.859和0.858,RMSE分别为0.31cm和0.24cm,叶片由于自然卷曲在测量上存在一定误差,但整体保持较高一致性。该研究表明,改进的3DGS方法能够实现对复杂自然环境下马铃薯植株的高精度重建和主要表型参数的精准测量,为农作物表型分析与智慧农业精准监测提供了新思路与技术支持。
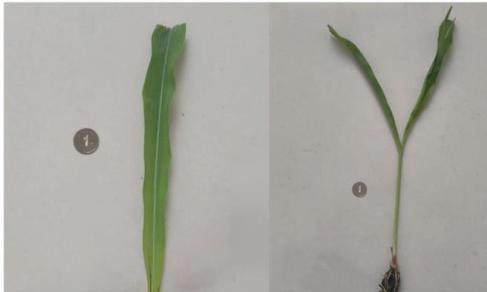
摘要:针对现有的玉米植株表型参数检测耗时耗力且检测精度不够高的问题,提出一种基于改进YOLOv5的玉米植株株高与叶片长度检测方法。首先,在对玉米株高的检测中,将经典YOLOv5算法中颈部网络的CSP结构替换为RepNCSPELAN4模块,有效增强多尺度特征融合效率。针对叶片长度的检测任务,在经典YOLOv5算法的颈部网络中引入RepC3模块,增强叶片边缘特征提取能力。然后,在玉米植株和叶片检测的检测框过滤阶段,均采用soft-NMS算法替代传统的NMS算法,有效缓解玉米植株和叶片错检与漏检问题。最后,将边界框回归损失均改为EIoU,引入宽高比与中心距离惩罚项,提升了植株的定位精度。试验结果表明,植株株高和叶长检测的平均精度均值mAP@0.5:0.95分别达到98.9%和91.4%,相比于经典的YOL0 v5分别提升了6.9、1.2百分点。同时,玉米植高测定的相对误差在2.1%以内,均方根误差为0.488 cm,叶长测定的相对误差在3.73%以内,均方根误差为0.586 cm。本研究设计的玉米株高和叶长的检测方法有效提升了玉米植株表型参数检测性能,对玉米植株表型数据自动化采集具有重要意义。
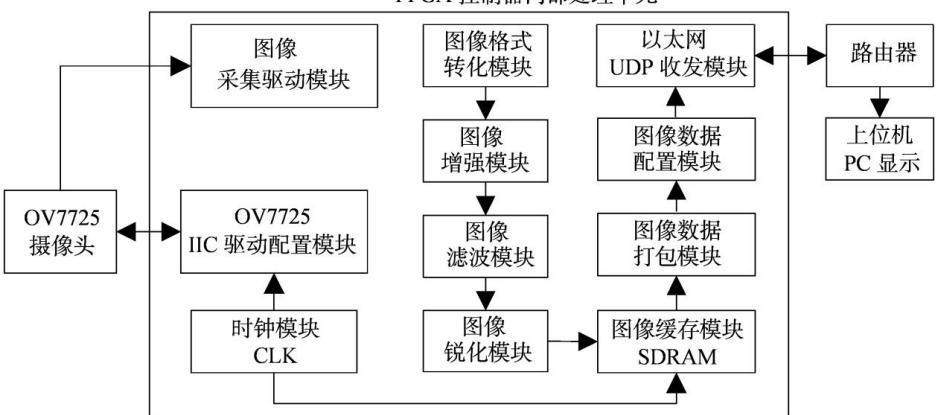
摘要:为了提高生猪采集图像的质量、姿态识别精度和传输稳定性,提出一种基于FPGA的高性能生猪图像捕捉与以太网传输方法。首先,采用VerilogHDL语言搭建OV7725摄像头图像采集、图像处理、以太网UDP传输底层模块和SDRAM顶层模块;其次,将采集的生猪图像转换为RGB888格式,提高图像灰度化处理的速度,结合Laplacian锐化算法对捕捉的猪只姿态图像进行处理,提升了猪只姿态图像的视觉质量和锐化效果,经图像增强、滤波、锐化后输入至SDRAM顶层模块,并借助图像数据打包、配置和以太网收发模块将FPGA处理后的猪只姿态图像数据传至PC,提高了图像传输的快速性、稳定性。试验结果表明,融合算法的生猪图像识别率、精确度和误判率分别为90.00%、95.83%和21.45%;结合Laplacian锐化边缘特征提取算法和DT-SVM分类算法确保了5种生猪姿态行为的识别准确率均大于91%;采用FPGA架构的以太网UDP传输协议有效提高了生猪图像传输的质量和稳定性,且最大丢包率小于4.5%。本研究方法可为复杂养殖环境下实现网络数据的稳定传输和生猪姿态准确识别与健康评价相关研究提供借鉴。