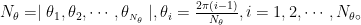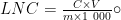
摘要:采摘机器人视觉系统的目标识别与采摘点定位技术是影响农业采摘机器人采摘效率和质量的关键技术。近年来,采摘机器人视觉系统在目标识别与采摘点定位技术方面取得了显著进步。本综述对采摘机器人视觉系统的目标识别与采摘点定位技术的最新研究成果进行系统性的分析与总结。首先,对采摘机器人视觉系统的目标识别算法进行全面比较,包括传统的基于特征的识别算法、基于深度学习的目标检测算法以及目标分割算法,分析各算法的优缺点及其适用场景;其次,对采摘机器人视觉系统的采摘点定位方法进行分析,包括采摘点二维定位方法、采摘点三维定位方法、基于三维点云的采摘点定位方法,深入分析各种定位方法的优缺点及其适用条件;最后,指出当前采摘机器人视觉系统目标识别与采摘点定位技术方面所面临的一些挑战,并展望未来的发展趋势,以期为采摘机器人目标识别与采摘点定位技术的进一步研究和发展提供参考。
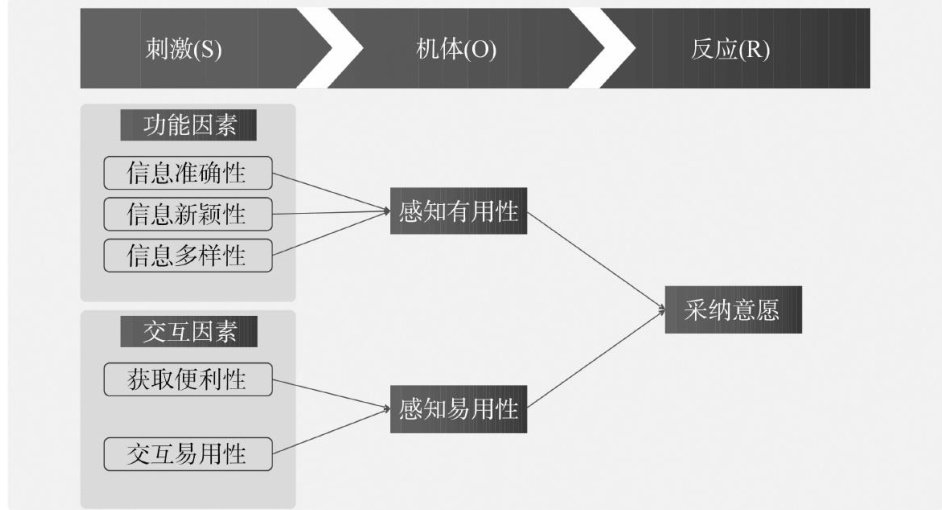
摘要:随着人工智能技术在农业领域的不断应用,大语言模型工具逐渐被引入农业生产管理、技术咨询和市场信息获取等环节,为农业数字化与智能化发展提供了新的技术支撑。然而,从实际情况看,大语言模型工具在农民群体中的应用仍不充分,其采纳行为及影响机制尚缺乏系统的实证研究。基于此,以新型职业农民为研究对象,旨在探究人工智能时代大语言模型工具的采纳机制,分析其技术属性如何通过认知路径影响采纳意愿。在研究方法上,基于SOR 理论构建分析框架,将大语言模型工具的信息属性和使用特征作为外部刺激变量,以感知有用性和感知易用性作为认知变量,研究新型职业农民对大语言模型工具的采纳机制。结果表明,大语言模型工具的信息准确性、信息新颖性对新型职业农民感知有用性、采纳意愿产生显著间接正向影响;获取便利性对新型职业农民感知易用性、采纳意愿产生显著正向影响;新型职业农民感知有用性、感知易用性显著影响其大语言模型工具采纳意愿。研究结果拓展了SOR 理论在农业人工智能领域的应用,为优化农业智能工具设计、推动农业数字化发展提供了实证参考。
摘要:由于果园环境空间结构复杂、树木分布密集、通道狭窄,传统的路径规划算法往往存在路径偏差大、转弯频繁、导航安全性降低等问题。为克服这些挑战,提出一种基于改进 D* Lite的窄小森林果园环境混合路径规划算法,该方法增强了路径的可行性,提高了导航系统的鲁棒性。该算法首先构建一个反映果园布局的二维网格图,并膨胀树区域以创建可靠路径规划的安全缓冲区。对于全局路径规划,采用增强的 D* Lite算法,并结合代价函数,综合考虑中心线接近性、转角平滑性和方向一致性。引导路径紧贴果园行中心线,提高结构适应性和路径合理性。检测初始路径上的狭窄通道,并使用混合 A* 算法执行局部重新规划,该算法考虑了微分履带式机器人的运动学约束。这将生成曲率连续且方向稳定的部分,以取代原始的窄路径部分。最后,采用梯度下降法对整个路径进行平滑处理,提高了轨迹的连续性和执行稳定性。在具有代表性的果园环境中进行的现场试验表明,所提出的混合算法在路径精度和导航安全性方面明显优于传统的 D* Lite 和 KD* Lite-B方法。与传统的 D* Lite和 KD* Lite-B算法相比,与中心线的平均偏差仅为 0.06m ,分别减小了 75.6% 和 38.3% ,从而实现了高精度的中心线跟踪。危险节点(即障碍物附近的路径点)减少到5个,分别减少了 92.86% 和 68.75% ,大大提高了导航安全性。这些结果证实了该方法在复杂、受限的果园环境中的强适用性,以及它作为高效、安全、完全自主的农业机器人操作基础的潜力。
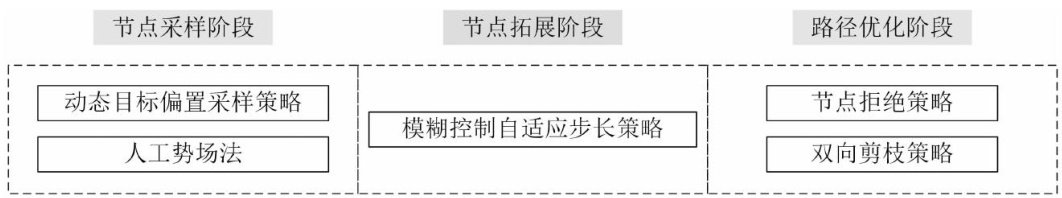
摘要:针对温室番茄采摘机械臂在非结构化环境中路径规划存在随机性强、收敛速度慢等问题,提出一种基于模糊自适应步长的快速拓展随机树(fuzzy adaptive step rapidly exploring random tree,FAS-RRT)算法的路径规划方法。基于障碍物密度与目标点距离等环境信息设计指数衰减函数,动态调节目标偏置的概率,以实现目标导向的自适应调整。融合人工势场法,根据障碍物分布特征动态调节随机探索方向与势场合力方向的权重系数,平衡全局探索与局部避障能力。引人模糊控制器,以障碍物密度和目标点距离为输入,构建25条模糊规则输出自适应步长,以解决固定步长导致的效率瓶颈。采用双向剪枝策略剔除冗余节点,优化番茄采摘机械臂规划路径。结果表明,提出的FAS-RRT算法能有效提升规划路径的质量。在二维、三维多种场景中,相较RRT、RRT\*和GB-RRT算法,本算法路径长度平均缩短 11.59% ,规划时间平均降低 87.21% 以上,迭代次数平均减少 78.79% ,路径节点数平均减少 34.62% ,节点利用率保持在 50% 以上,成功率在 90% 以上。在CoppeliaSim仿真平台中控制番茄采摘机械臂进行采摘运动,成功率达95% ,且有效缩短路径长度和规划时间,进一步验证了算法的有效性,可为番茄采摘机械臂高效作业提供技术支撑。
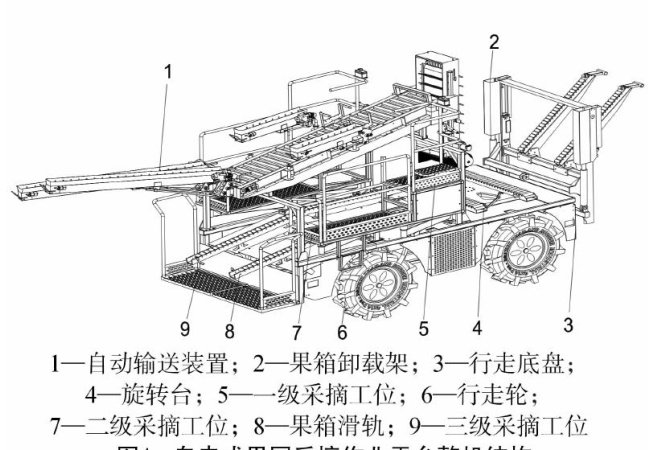
摘要:为解决果园采摘作业环节人工采摘方式劳动强度大、生产效率低等问题,设计一种自走式果园采摘作业平台。介绍该自走式果园采摘作业平台的整机结构和工作原理,使用 Solidworks 软件建立三维几何模型,并利用 AnsysWorkbench软件对机架进行有限元分析,得到机架的应力云图、变形云图和六阶模态云图,分析机架是否满足所选材料属性要求、设计是否合理。对采摘工位进行展开与回缩功能试验,并参照DG/T212—2021《果园作业平台》规定进行最大行走速度试验。通过机架的静力学分析可以得知,机架最大应力为 213.05MPa ,低于Q235材料失效阀值(235MPa ),符合强度要求;最大形变量为 4.488lmm ,在Q235材料的允许变形范围,符合刚度要求。通过机架的六阶模态分析得知机架不会发生结构共振,机架设计合理。机架固有频率范围为 11.666~24.989Hz ,最大变形范围为7.1544\~24.5180mm 。采摘工位展开与回缩功能试验结果表明,采摘工位分别向左右两侧完全展开,展开时间为10s左右,回缩时间为9s左右,样机最大行走速度为 1.8m/s ,满足设计要求,可为相关机械结构设计提供一定参考。
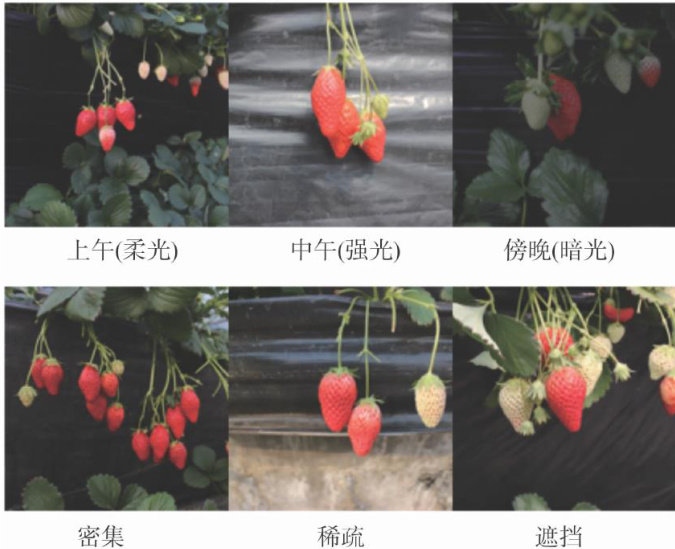
摘要:为解决草莓果实被枝叶或其他果实遮挡,导致草莓成熟度识别困难的问题,提出一种改进YOLOv8n的草莓成熟度检测算法YOLOv8n-CDW。首先,在主干网络中将C2f模块替换为C2f_FasterBlock 模块,通过部分卷积减少计算量和内存访问,提升计算速度;其次,使用CCFM轻量级跨尺度特征融合网络替换颈部多尺度特征融合网络,同时把部分Conv 模块替换成 DiverseBranchBlock(多元分支模块),能够显著提高网络的特征表达能力和精度;最后,更改边界框损失函数(CIoU)为动态非单调聚焦机制(WIoU),进一步提升模型检测性能。结果表明,改进后的YOLOv8-CDW 的模型准确率、召回率、平均精确度、模型体积和检测速度分别为 91.8%.90.7%.95.9%.5.5MB?222.1 帧/s;相比于原始基础网络YOLOv8n,准确率、召回率、平均精确度分别提升 3.7,1.1,2.4 百分点,体积下降 0.8MB ,检测速度提升57.6帧/s。改进后的模型能更高效、更精准地识别草莓成熟度,为智能化采摘提供技术支撑。
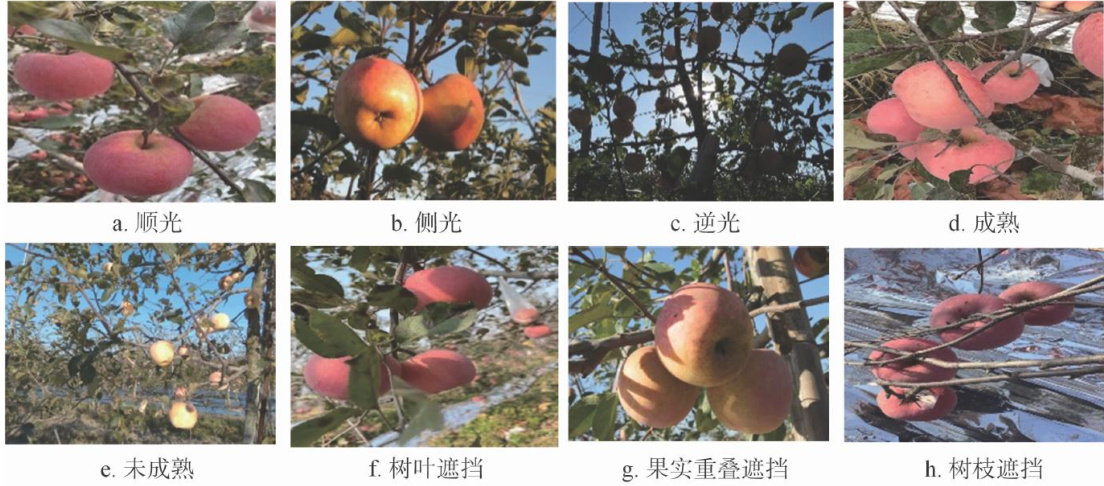
摘要:为了在计算资源有限的边缘计算设备上高效集成苹果果实检测系统,针对自然果园环境下苹果果实的快速准确识别问题,提出一种基于改进YOLO v5 的轻量化检测模型。首先,将YOLO v5 主干替换为由GhostConv、GhostBotleneck组成的4组轻量级下采样模型,以减少模型的参数量、计算量;同时,在每个特征层加入协同注意力(CA)模块,以提高模型的特征提取能力,改善复杂环境下被遮挡目标的错检、漏检问题;此外,采用EIoU_Loss损失函数获得更精准的定位框。结果表明,改进后模型的平均精度均值 (mAP) 为 95.23% ,权重大小为8.9MB,参数量、每秒浮点运算次数(FLOPs)分别为 41.04M,9.7G ;相比于原始YOLO Δv5 ,提出的Ghost-CAEYOLO ΔV5 模型的参数量、权重、FLOPs分别降低了 41.6%,39.5%,39.0%,m mAP 提升了5.05百分点。在微型计算机上进行实时检测试验发现,所提模型对不同遮挡情况和不同光照条件下的复杂场景具有较好的检测精度和鲁棒性,实时检测速度达到26.52帧/s,,比原始YOLOv5提升了1.36倍,表明该模型适合部署在低性能的边缘计算设备上,可以满足采摘机器人视觉系统的要求。
摘要:针对水稻在精准育种和栽培管理过程中对植株表型特征高精度、高通量自动获取的实际需求,以实现数据大规模处理为目标,提出一种基于HRNet网络的单分藥水稻植株表型参数获取方法。首先,针对水稻植株形态结构不确定的问题设计了穗、茎、叶等器官关键点的标注规则,构建出单分蘖水稻植株数据集。其次,基于HRNet 网络的高分辨率多尺度特征融合技术实现各器官关键点的检测,并结合冗余关键点的筛除策略和关键点语义信息提取出植株骨架模型。该方法关键点和骨架提取的精确率为0.97,平均总体准确率为0.90,证明该方法能够有效解决因叶片数量不确定而导致的关键点难检测的问题。最后,以穗长、茎秆长、叶片长、叶片夹角对骨架模型进行评估,均方根误差分别为 0.83cm1.36cm1.95cm2.75° ,对比HN、SHN模型,各参数均方根误差均有较大幅度的减小。试验结果表明,本研究所提方法对单分蘖水稻植株的骨架提取和主要表型参数的自动获取均具有良好的效果,可为水稻表型参数高精度、高通量自动获取提供一种新思路。
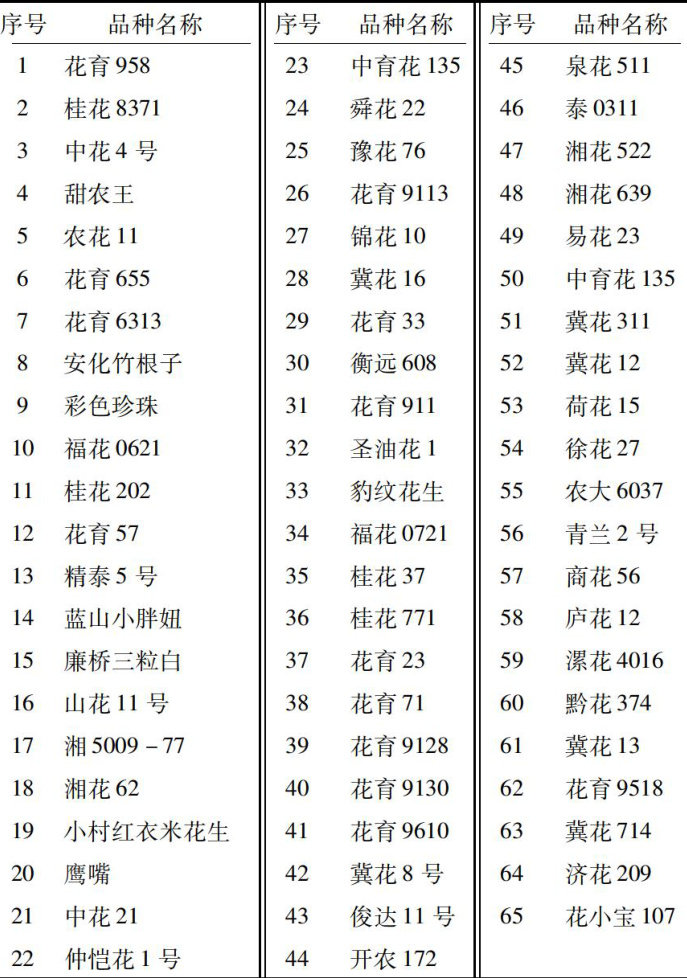
摘要:为探究不同花生品种的种子形态结构多样性,明确花生种子结构特征与重量和品质的关系,并构建种子重量预测模型,以65个花生品种为材料,利用Micro-CT技术扫描测试样本,通过CT图像的处理解析,获取花生种子的长度、宽度、厚度、体积、子叶体积、子叶表面积、空腔体积特征,人工称重测定单粒重量指标,核磁共振法测定粗脂肪含量,系统分析了种子形态特征及其与重量和粗脂肪含量的相关关系,并对不同品种进行聚类分析,通过对多项表型指标进行主成分分析,确定主要贡献指标,最终基于机器学习算法构建了重量预测模型。结果表明,65个花生品种的种子形态结构及重量发生了广泛的表型变异,粗脂肪含量变异系数最低,指标最稳定,种子形态特征与种子重量显著相关,但与粗脂肪含量相关性较低;利用偏最小二乘回归、随机森林模型和支持向量机模型构建的重量预测模型均达到较好效果,其中随机森林模型效果最好,训练集和测试集的 r2 分别达到0.989和0.950,RMSE分别达到0.026和0.053,但构建的粗脂肪含量预测模型效果较差。本研究结果表明,Micro-CT技术能够为花生种子形态表型分析提供新的技术和方法,并进一步为花生品种的分类与评价等工作提供技术支持。
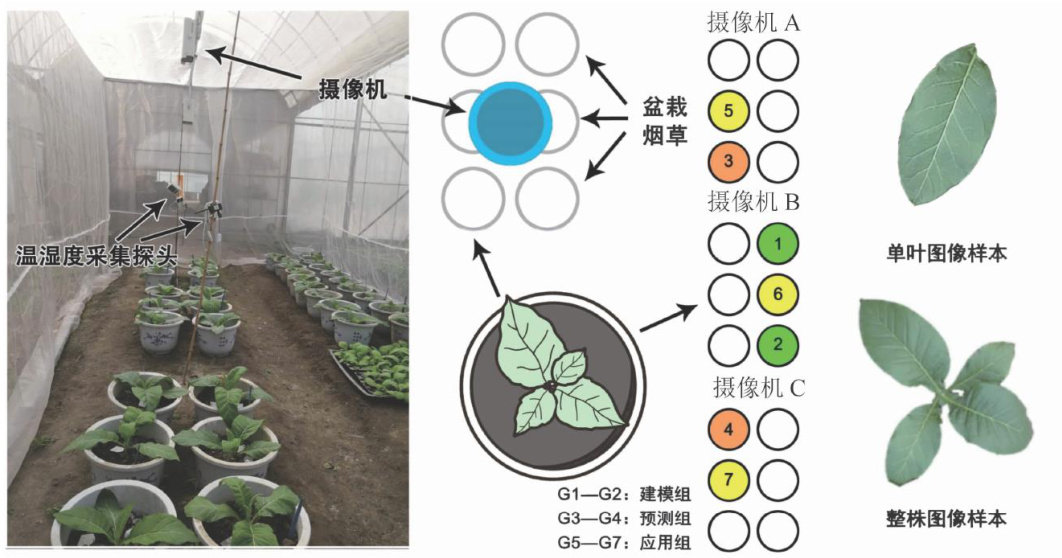
摘要:为了解决传统作物表型研究多依赖日尺度气象因子、忽略小时级环境扰动以及RGB叶色特征维度不足的问题,以烟草云烟87为材料并对其进行连续监测,利用固定摄像头采集烟草冠层RGB图像,提取图像RGB颜色均值、中位数、众数、偏度、峰度等统计特征,并结合小时尺度的温湿度记录,分析冠层颜色表型对多尺度环境因子的动态响应;同时采用反向传播神经网络(BPNN)进行消融试验,构建环境因子-颜色表型非线性响应模型。结果表明,在相同日积温(AT)条件下,叶色随小时温度(ST)与小时湿度(SH)的变化呈现近似节律性波动,不同RGB色彩指标在变化幅度与相位上存在显著差异;消融试验结果显示,以AT、ST和SH为输入的模型 Y1 性能最佳,训练集与测试集的拟合准确率分别为 90.47% 和 86.02% 。综合试验现象和建模结果,烟草冠层颜色表型在AT、ST和SH的共同作用下,既呈现出随生育进程演变的长期变化,也存在比较稳定的日内节律特征。相较于只使用日尺度气象因子的建模方式,引入小时温度、湿度以及颜色分布偏态参数(如偏度、峰度)后,模型对环境扰动的反映更加细致,模型 Y1 在单叶与整株2个尺度上均表现出较好的精度和一定的泛化能力,表明低成本RGB成像结合非线性建模能够在复杂农田环境下有效刻画叶色动态变化。上述结果为作物表型建模与智慧农业应用提供了一条可操作的技术路径。
摘要:针对野外茶树冠层氮素含量高光谱反演中环境噪声干扰大、敏感特征提取难的问题,提出一种基于导数变换与机器学习相结合的氮素反演方法,旨在提升氮素反演精度,为茶园精准施肥提供技术支撑。以福建省武夷山市茶园为研究区,采集62个茶树冠层样本的高光谱数据( 380~1000nm )。首先对原始光谱进行Savitzky-Golay5点平滑与 1nm 间隔插值处理(用于提高光谱连续性与信噪比),再计算一阶、二阶导数以增强特征;通过皮尔逊相关性分析筛选与氮素含量(LNC)高度相关的敏感波段;分别采用偏最小二乘(PLSR)、随机森林(RF)和支持向量机(SVR)构建反演模型,以确定系数 (R2) 和均方根误差(RMSE)评价模型精度。结果表明,导数变换显著增强光谱与氮素的相关性,二阶导数在 629nm 处相关系数高达0.65;在3种模型中,SVR在建模阶段表现最佳 R2=0.889,RMSE=2.762 ,而RF在验证阶段的RMSE最低(1.926),泛化性能更优。文章系统比较了一阶与二阶导数结合多模型的反演表现,验证了导数变换在复杂田间环境下增强光谱敏感性与抑制噪声的效果,为茶园氮素无损监测提供了可靠的技术途径。
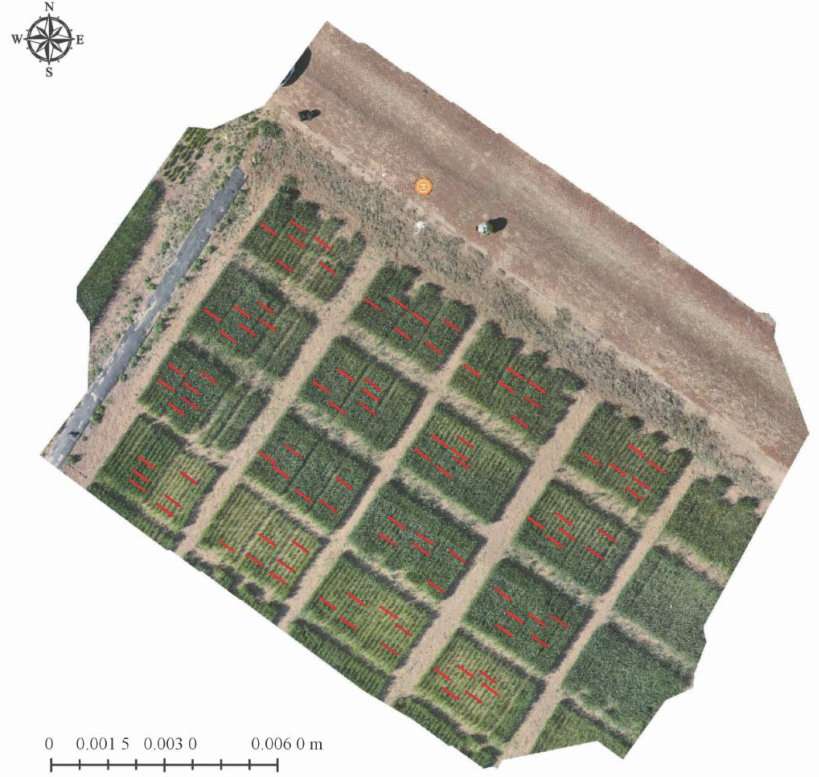
摘要:针对冬小麦拔节期叶面积指数(LAI)快速大范围监测需求,探究高分辨率无人机多光谱影像在作物长势指标反演中的潜力,为精准农业提供技术支撑,利用大疆Mavic3M无人机(飞行高度 12m ,厘米级精确度)获取拔节期多光谱影像,同步实地测量96个样点的LAI(范围 1.11~4.86 ),划分为训练集(64个)与验证集(32个),计算12种植被指数,筛选最优指数构建一元线性回归(ULR)、多元线性回归(MLR)及偏最小二乘回归(PLSR)模型,结合空间反演验证模型精度。结果显示:归一化红边指数(NDRE)与LAI相关性最强(相关系数绝对值 ∣r∣=0.933,P<0.01) 。基于NDRE的ULR模型精度最优,训练集与验证集均方根误差(RMSE)分别为0.353和0.302,归一化均方根误差(nRMSE)分别为 10.28% 和 9.52% ;MLR模型虽训练集确定系数 (R2 略高(0.864),但结合空间反演显示非植被区出现LAI异常高值 (?>6 )。NDRE-ULR模型反演的LAI空间分布与作物长势高度一致,且非植被区LAI趋近于0。NDRE 单指数线性模型兼具高精度与强鲁棒性,为冬小麦拔节期LAI大范围精准监测提供了技术支撑。
摘要:为实现水稻磷素营养状况的快速、精准诊断,提升科学施肥水平与水稻高效栽培管理能力,提出一种基于Swin Transformer(Swin-T)与ResNet34多尺度特征融合的水稻磷素营养诊断方法。该方法首先采用ResNet34网络提取水稻叶片图像的边缘、纹理与颜色等局部细节特征,利用特征金字塔网络(FPN)实现多尺度特征融合,并引入通道注意力机制(SE模块)强化对关键通道信息的表达能力。最终将融合增强后的特征图输人至Swin-T模块,通过滑动窗口自注意力机制建模全局依赖信息,提升模型对磷素缺失程度的综合判别能力。以晚稻黄华占为试验材料,采集不同磷素梯度条件下的叶片图像构建数据集进行试验验证。结果表明,改进后的Swin-T网络模型的准确率、精确率、召回率以及 F1 分数分别为 95.74%.95.75%.95.74%.95.74% ,明显优于AlexNet、MobileNet、ResNet34、ConvNeXt、ShufleNet、VisionTransformer等主流模型,且模型体积仅为28.94MB,训练过程更平稳、收敛速度更快。综上,改进后的Swin-T网络模型在水稻磷素营养诊断中表现出较高的准确性与鲁棒性,可为作物营养状态识别与智能施肥提供技术支持,具有广阔的应用前景。
摘要:土壤有机碳(SOC)含量是评估土壤质量与农业可持续性的关键指标。针对高维光谱数据中存在的特征冗余、非线性建模难题以及传统模型泛化性能不足的问题,提出一种异构集成学习框架——DeepStack-Ridge。该模型融合了深度神经网络(DNN)、极端梯度提升(XGBost)、随机森林(RF)和K近邻(KNN)4类基学习器,并以岭回归(RR)作为元学习器,构建了多模型协同预测结构。研究基于LUCAS 2015农业土壤数据集,设计了原始光谱、一阶微分(FD)主成分分析(PCA)及 FD+PCA 组合4种预处理策略,并开展了SOC含量预测建模试验。结果表明,该模型在所有预处理条件下均优于传统单一模型和主流模型,尤其在PCA降维下SOC 含量预测精度最高, R2 达到了0.8809,RMSE为 11.5420g/kg ,计算时间由原始光谱的7487.42s降至385.97s,效率提升了约 94.85% ,展现出良好的建模稳定性与实用性。为进一步验证模型在多属性土壤建模中的迁移性,将其应用于电导率(EC)与磷(P)含量等光谱响应较弱的目标变量上。结果显示,尽管EC在个别预处理条件下略低于部分单一模型的最优值,但整体性能仍具有竞争力,而P含量的建模效果则优于所有单一模型,说明模型结构在面对目标属性响应差异时具备一定的适应能力。综上所述,研究验证了DeepStack-Ridge模型在SOC含量预测中的有效性,并在多属性扩展分析中表现出良好的稳健性与迁移潜力,为面向高维、多源土壤光谱特征建模提供了理论依据与技术支撑。
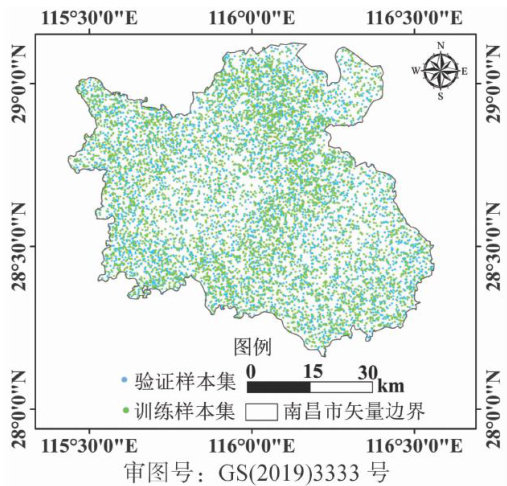
摘要:以江西省南昌市晚稻主产区为研究对象,依托Google Earth Engine云平台,集成多时相 Sentinel-2影像的光谱特征、植被指数特征和纹理特征,采用随机森林递归特征消除法(RF_RFE)进行特征优选。进一步引入梯度提升回归树(GBRT)、随机森林(RF)、支持向量机(SVM)、最小距离分类(MDC)4种机器学习方法构建分类模型,系统评估各模型在S2影像下的水稻识别性能,并探讨不同模型对晚稻遥感制图精度的影响差异。结果表明:(1)基于GBRT方法生成的最优晚稻分类图,总体精度(OA)、Kappa系数分别达到 94.07% 、0.8589;(2)与2023年《南昌市统计年鉴》中的水稻种植面积对比,GBRT、RF、SVM、MDC 模型对 Sentinel-2 影像提取的晚稻面积准确率依次为 98.40% !95.89%.92.17%.73.89% ,其中,GBRT模型与统计数据拟合度最高,反映其在高精度水稻提取中的优势。期待本研究结果可为南昌市及相似区域的水稻识别提供技术支撑。
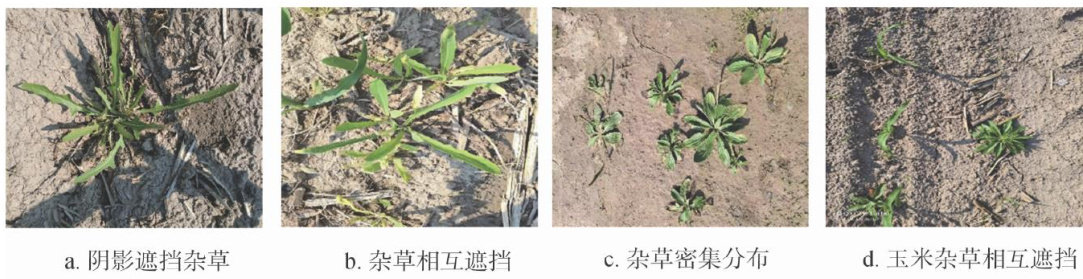
摘要:对玉米苗期田间的作物及伴生杂草进行高效检测,能促进智能化农田除草作业并保障玉米稳产增产。针对当前YOLOv8算法在玉米苗期阶段对伴生杂草检测精度较低、内存占用量大、计算复杂度高的问题,提出一种基于改进YOLOv8n算法的轻量化检测模型CGS-YOLO。在训练策略层面,采用数据增强技术,有效提升模型的鲁棒性和泛化能力。在网络结构层面,首先将主干网络和颈部结构的C2f 模块分别替换为CSPPC(CSP-PartialConv)轻量化卷积网络和CG(context guided)上下文引导模块,增强模型对局部及全局特征信息的感知能力,并减少冗余的参数计算量;其次引入SPDConv空间深度可分离卷积,通过替代传统步长卷积和池化层大大降低模型的计算复杂度,显著提升对密集、遮挡目标的检测能力;最后采用Focal-CIoU损失函数优化边界框回归性能,降低检测损失,确保模型收敛至全局最优。通过自建数据集进行试验,结果表明,CGS-YOLO模型平均精度均值达 96.2% ,模型内存占用量、浮点运算次数较初始模型分别减少了 39.7% (204 ,35.8% ,在保持高检测精度的同时满足轻量化要求,可有效支撑玉米苗期作物及杂草轻量化检测的田间应用。
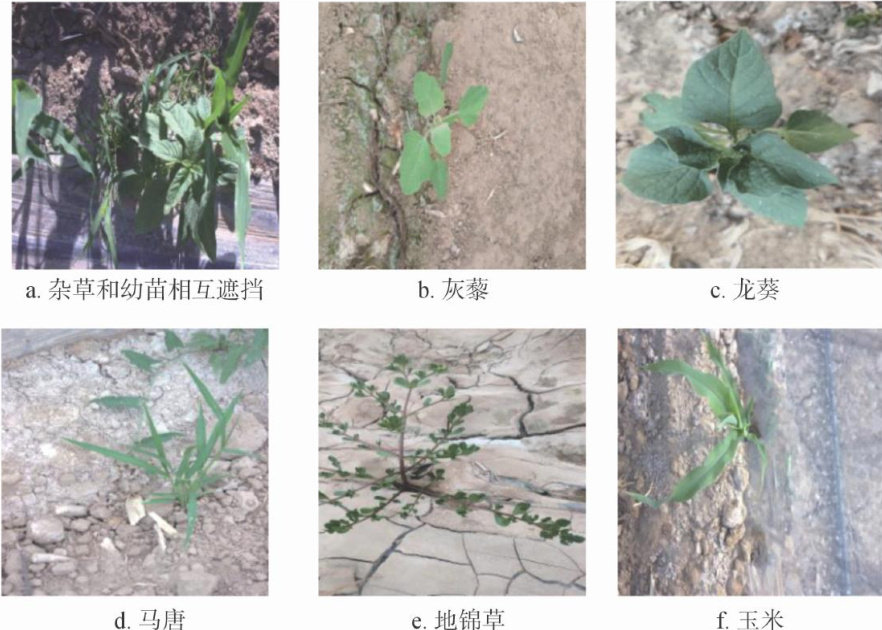
摘要:针对自然田间场景中玉米幼苗与杂草形态相似度高、背景环境复杂以及多尺度目标并存等技术问题,提出一种基于改进RT-DETR的玉米幼苗与杂草识别检测算法VSR-DETR。具体改进策略如下:首先,设计增强型视觉状态空间的主干网络框架,通过设计动态网格划分机制和自适应特征融合策略,将状态空间模型的序列建模能力与视觉特征的空间特性有机结合,可自适应玉米幼苗与杂草的尺度形态、强化关键特征并抑制干扰;其次,引入空间通道特征增强网络,通过构建空间维度与通道维度的双维度特征增强机制,强化关键特征的区分度,提升模型对相似形态目标的辨识能力;最后,在跨尺度特征融合阶段,使用RetBlock 替换原来的 RepC3中的RepConv,通过高效学习全局上下文特征与局部细节特征,显著改善小尺度目标的检测效果。试验结果表明,所提算法的精确率、召回率 JiP@0.5 指标较基准模型RT-DETR分别提升3.88、0.91、2.05百分点,同时模型参数量与浮点数运算量分别降低 27.5% 和27.8% ;其综合性能优于当前多数主流目标检测模型。该算法实现了玉米幼苗与杂草检测精度和计算效率的协同提升,可为智能除草设备中杂草识别系统的设计与优化提供理论参考。
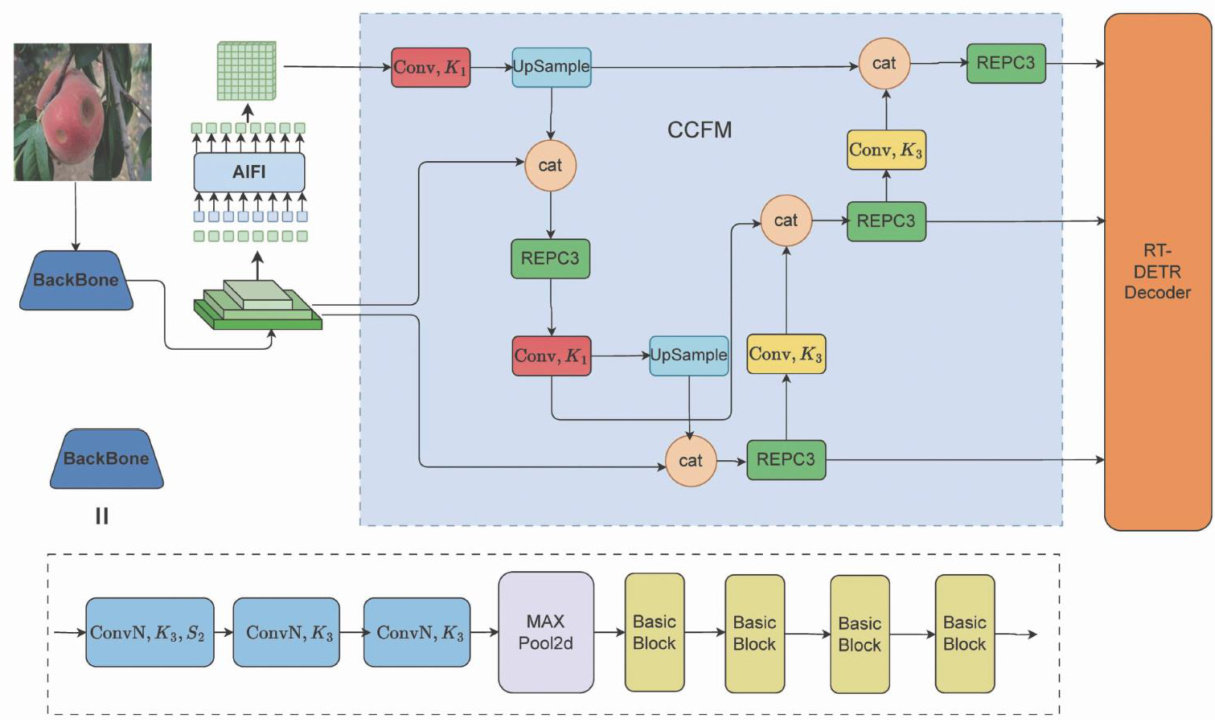
摘要:桃子各病害形态有一定相似度,且不同成熟度相同病害表现存在差异,现有的模型对桃子病害检测容易出现误检和漏检且计算开销大。针对以上问题,提出一种基于改进RT-DETR 的实时桃子病害检测算法(peach diseases 一DETR,PD-DETR)。首先,借鉴REP和GhostConv的思想设计重参数化幻影跨阶段卷积(RGCSP),替换原模型主干网络的BasicBlock模块,提高对多维度多阶段感知能力,并大量降低模型参数量;其次,设计并行空洞卷积注意力金字塔网络(PACAPN)替代原CCFM模块。通过并行空洞卷积提取多尺度病变区域特征,并引入通道注意力机制动态调整维度权重,提升复杂背景下病害特征的抗干扰性;最后,在低分辨率特征传递路径中嵌入SimAM自注意力模块,通过自适应权重分配避免关键病害特征丢失,进一步强化模型对病害特征的感知能力。试验结果表明,PD-DETR平均精度均值为 68.31% ,相较于原模型提提升了1.84百分点,同时模型参数量和计算复杂度分别为 14.04M 和46.8GFLOPs,相较于原模型分别下降了 29.69% 和 18.32% 。PD-DETR模型在保持轻量化的同时还提高了对于桃子病害的检测精度,降低了漏检、误检率,有助于推动农业数字化、智能化发展进程。
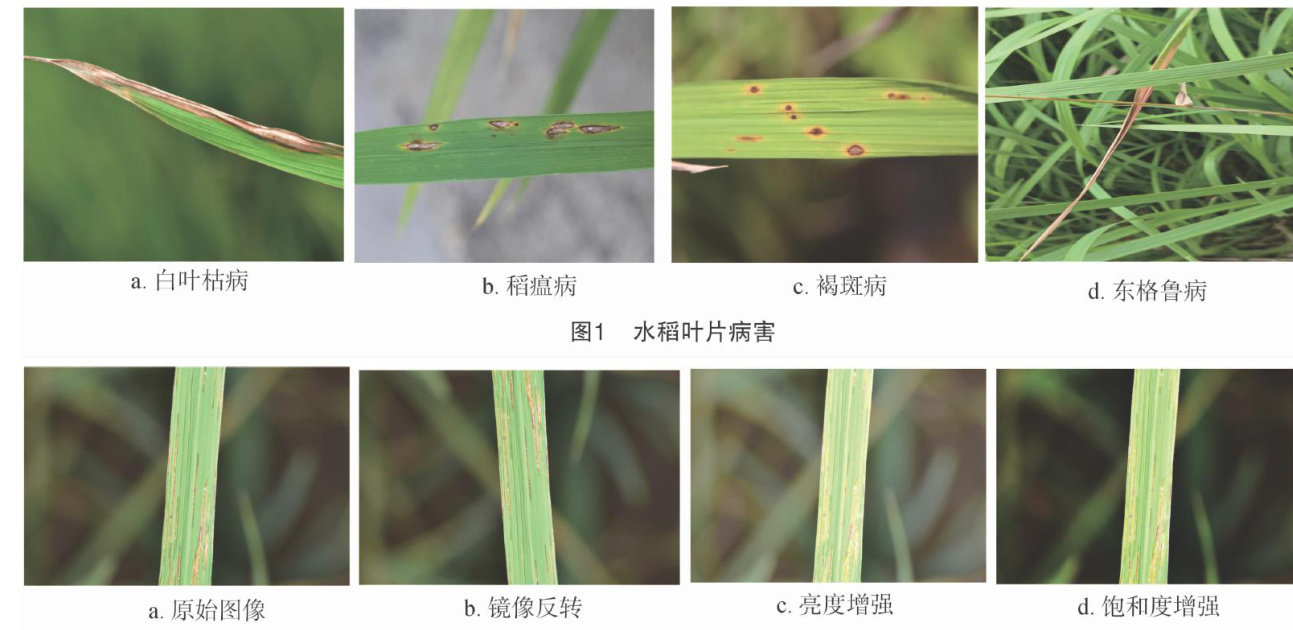
摘要:在复杂的水稻叶片病害识别场景中,由于受光照变化、叶片遮挡以及病害种类繁多等多重因素的干扰,传统检测算法难以兼顾精度与效率,制约了实时监测和现场应用。提出了一种基于改进YOLOv10的高效检测算法,以提高模型对水稻叶片病害的识别准确度。首先设计RepNMSC结构,在特征提取层对原有C2f模块进行了优化,使模型在处理多尺度病害特征时具有更好的适应性。随后,在特征融合阶段引人ERepGFPN结构,该结构利用跨层连接技术,有效平衡高层语义信息与低层空间信息,增强病害特征的融合表示能力。在检测头设计上,对YOLO v10原有的结构进行了改进,新增P2小目标检测头并移除P5大目标检测头,以提升对水稻叶片上小病害目标的检测精度。同时,为加速模型训练的收敛速度并提升定位精度,提出 MPDIoU损失函数,该损失函数通过引人缩放因子和梯度增益策略,充分调动模型在训练过程中对边界框定位的敏感性。结果显示,与原版YOLO v10模型相比,改进后的算法平均识别精度约提高5.7百分点,最终达到 94.1% 的高精度水平。此外,与目前主流的目标检测算法如YOLOv5s、YOLO v7-tiny、YOLO v8n 以及YOLO Δv9 -tiny相比,本研究模型不仅在检测精度上具有明显优势,而且体积更小、计算量更低,在实时检测性能上表现出色,能够较好地适应实际现场复杂环境下的检测任务。
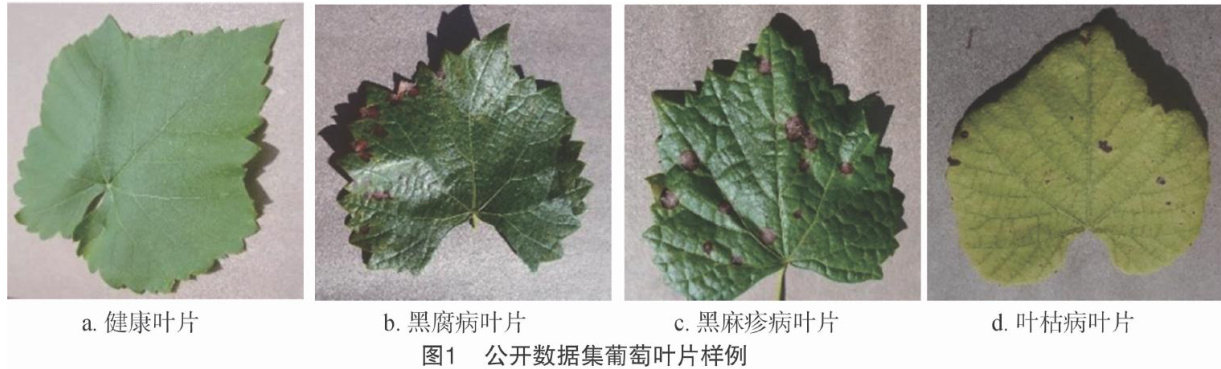
摘要:针对真实条件下葡萄叶片存在易于相互遮挡、难以平铺和病斑大小不一导致的传统病害识别方法准确度不高等问题,提出了一种基于生成对抗网络的遮挡葡萄叶片病害识别方法。通过数据增强技术(如裁剪图像大小、调节图像亮度、添加高斯噪声等)对健康、黑腐病、黑麻疹病和叶枯病4类葡萄叶片图像数据集进行扩充,得到26 810 张葡萄叶片图像样本,以此提升模型的鲁棒性。通过分析不同葡萄叶片病斑的差异以及多种经典网络模型的结构性能,最终选取VGG16网络作为基础网络结构,通过添加SK模块以及将全连接层改为全局平均池化对其进行改进,以此提升网络的表征能力和识别效率,但仍无法解决遮挡情况下葡萄叶片病害识别准确率低的问题。为了提高遮挡叶片的病害识别准确率,运用生成对抗网络对遮挡后的叶片进行修复,最终运用改进后的VGG16网络模型对遮挡下的葡萄叶片进行病害识别。结果表明,经生成对抗网络修复后的叶片病害平均识别准确率高达 94.16% ,相较于遮挡后的平均识别准确率提高2.83百分点。综上,本研究方法提高了真实情况下的遮挡葡萄叶片病害识别准确率,为葡萄叶片病害精准识别提供了新的方法,也为深度学习与农作物监测的有效结合提供了相关参考依据。
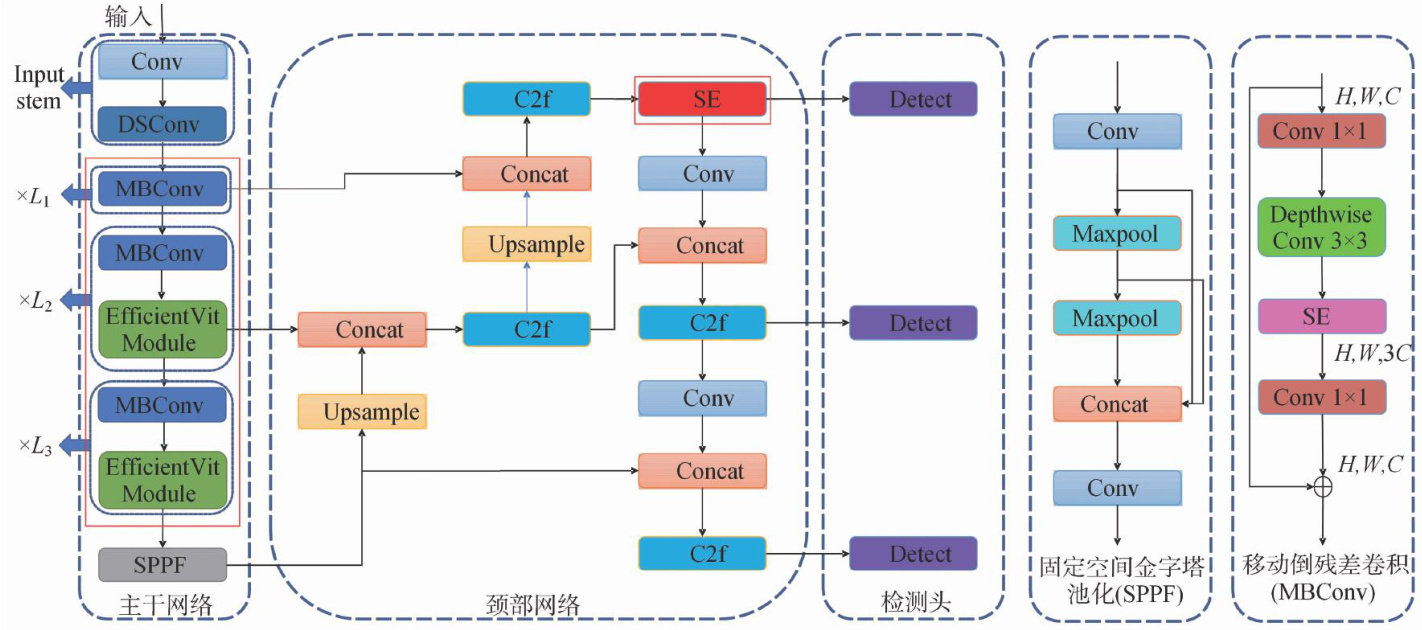
摘要:针对水稻病害检测中存在的识别精度不足、检测效率低下、目标定位偏差及冗余检测等问题,设计了一种基于YOLO v8n 架构优化的叶片病害识别方案。通过3个核心改进策略实现了算法性能提升:首先,采用EfficientViT多尺度特征提取架构替代原主干网络,在保证特征表征能力的同时将计算复杂度尽可能降低;其次,在特征融合模块中集成压缩与激励注意力机制,通过动态通道权重调整强化关键特征传递;最后,创新性地应用序列化证据加权的交并比优化函数,有效提升边界框回归精度。经水稻病害数据集验证,优化后的模型在保持较高单帧处理速度的前提下,将检测准确率提升至 95.32% ,较基准YOLO v8n 提升5.31百分点; mAP@0.5 达 97.14% 。对比试验显示,该模型在检测速度上较YOLO Δv6 快2.3倍,且边界框定位误差有所降低。本研究提出的轻量化改进方案,不仅为移动端设备部署高精度病害检测系统提供了可行路径,其引人的多尺度注意力机制与动态权重分配策略,也为农业图像处理领域的模型优化提供了新的技术参考方向。
摘要:针对花生叶片病害智能检测方法中存在的检测精度低和定位不准确的问题,在YOLOvl1网络模型的基础上进行改进优化,提出一种基于三通道混合注意力机制的花生叶片病害检测方法。首先,设计通道、空间、光谱的三通道混合注意力机制,突出病斑区域、抑制背景干扰;然后,引入多尺度通道交互机制,通过尺度对齐、跨尺度加权融合、通道注意力建模来强化不同层级特征之间的信息流动,提升模型在多尺度病斑区域的检测精度;最后,综合考虑定位精度、分类置信、显著性结构一致性,构建多约束损失函数,提升训练的稳定性与泛化性能。在构建的花生叶片病害数据集上的试验结果表明,本研究方法具有较高的检测精度,精确率、召回率 ,mAP 分别达到 93.3%95.6%.94.9% ,相比原始YOLOv11模型分别提升 5.7,5.9,6.3 百分点,明显改善了复杂背景下花生叶片病斑定位偏差与小目标漏检问题。
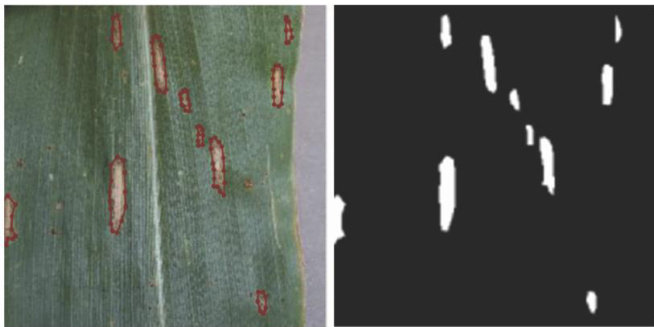
摘要:针对复杂背景干扰下玉米叶部病斑图像分割精度不高的问题,提出一种改进的分割网络UR-MSM,以提升其在阴影、遮挡及光照变化等复杂场景下的分割准确性、稳定性与鲁棒性。本研究采用融合公共数据集与自建数据的混合数据集CGSDD进行模型训练与验证。UR-MSM网络以 U-Net 为基础架构,对以下3个关键方面作出改进:首先,使用 SE-ResNet 模块替换编码器中传统的双层卷积操作,以增强特征表征能力并有效缓解梯度消失问题,同时提升模型对光照变化的适应能力;其次,引人矩形自校准(RCM)模块,实现编码器不同层级特征的有效融合,增强网络对病斑前景区域的关注,从而解决由阴影造成的局部特征丢失问题;最后,设计空间与通道协同注意力(SCSA)机制,通过空间和通道2个维度的双向协同优化,减小语义歧义,提升特征选择能力。试验结果表明,UR-MSM网络有效提升了在复杂干扰情况下玉米病斑的分割性能。在测试集上,该模型的MIoU、宏 F1 分数分别达到 88.20% 、93.48% ,相较于原始 U-Net 基线模型分别提升4.72、3.00百分点。在与DeepLab v3+?,PSPNet 等其他主流分割模型的对比试验中,本研究提出的模型在处理阴影遮挡场景方面展现出明显优势;通过系统对比不同数据增强策略下的性能表现,进一步验证了该模型具有良好的泛化性与稳定性。本研究提出的UR-MSM网络在实现模型轻量化的前提下,通过对网络结构的针对性优化,显著提高了分割玉米叶部病斑图像的综合性能。
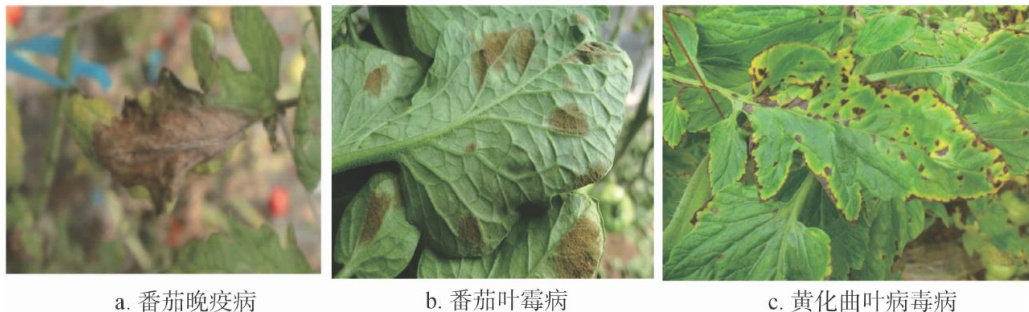
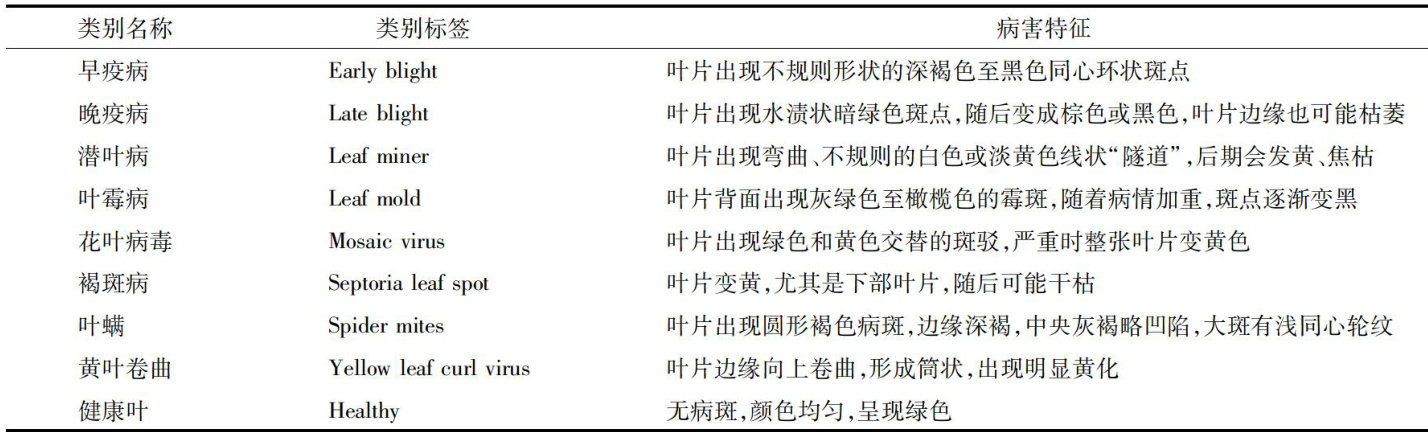
摘要:随着农业生产的发展,番茄叶片病害的早期检测与防治变得尤为重要。然而,传统检测方法往往受限于较高的计算成本和复杂的模型结构,难以在实际生产中广泛应用。为进一步提高检测精度并降低计算开销,提出了一种基于轻量级YOLOv10的病害检测模型。该模型主要包含4个关键技术创新:(1)引人膨胀卷积模块替代传统卷积层,在不增加参数量的前提下有效扩大感受野;(2)设计双向特征金字塔网络(BiFPN)实现多尺度特征的高效融合,增强对不同大小病斑的检测能力;(3)集成BAM注意力机制,提升模型对病害区域的关注能力,减少背景干扰;(4)优化MPDIOU损失函数,通过引人尺度敏感性调整项,使模型对病害区域边界定位更加精确。结果表明,改进后的轻量级YOLOv10模型的检测精度 mAP@0.5~0.95) 达 95.3% ,比基准YOLOv10模型提高3.7百分点;推理速度达171.2帧/s,满足实时检测需求;模型大小仅为 12.5MB ,比原始模型减少 3.85% 。该模型能够可靠地识别多种常见番茄叶片病害,特别是在早期阶段和复杂环境条件下表现出色,为农业智能化病害防控提供实用工具,对提高农作物产量与品质具有重要意义。
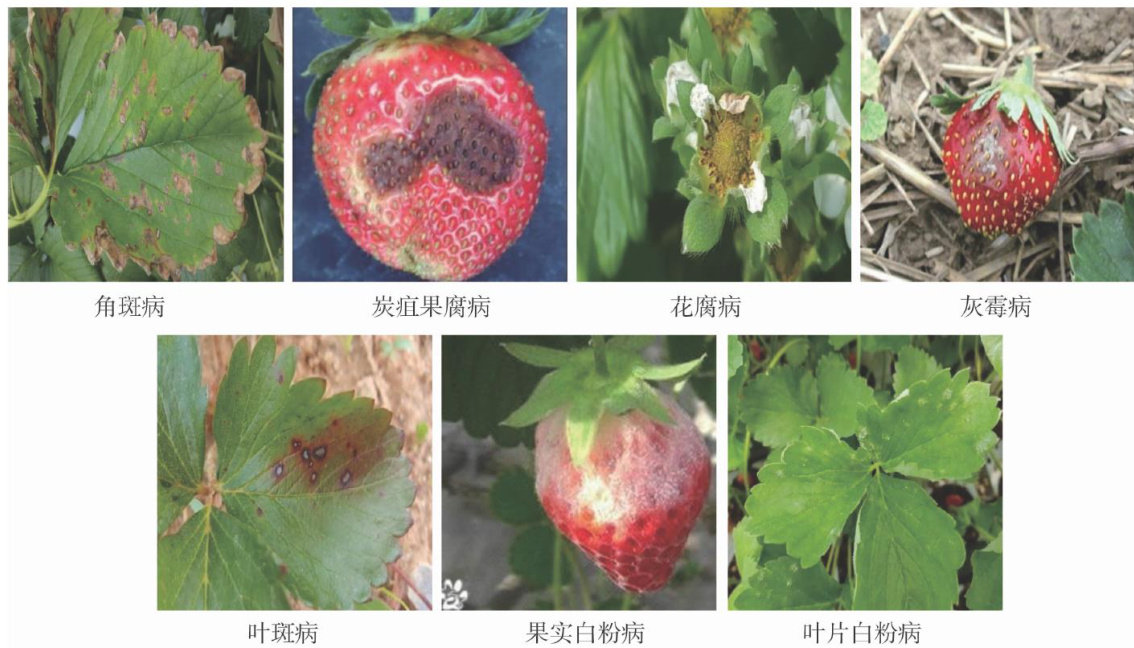
摘要:为解决草莓病害识别中的高准确率和低计算成本问题,特别是在移动设备上实现高效、准确的实时检测,针对传统人工识别方法耗时且准确度受限的问题,选择轻量级深度学习模型 MobileNetv3-Small进行改进,借助引人全维动态卷积(ODConv)与 SimAM模块的方式,提升模型对于多尺度特征的提取性能。具体而言,在第1个 5×5 深度可分离卷积层之后加入ODConv 以捕捉低级特征如边缘和纹理,并在后续的深度可分离卷积层中继续添加 ODConv,增强多尺度特征捕获能力。此外,在模型较深层添加了SimAM模块,该模块被置于最后一个卷积层后但在全局平均池化层前,以有效提升特征质量。试验基于一个包含3437张训练图片和934张验证图片的数据集进行,覆盖了角斑病、炭疽果腐病等7种草莓病害类型。结果显示,改进后的模型在验证集上的准确率达到 94.11% ,较基础模型提升3.74百分点,尤其是在灰霉病、叶斑病和果实白粉病分类上的表现尤为突出。混淆矩阵分析结果显示,改进模型明显减少了错误分类数量并提高了正确分类的能力,精确率、召回率以及 F1 分数等各项评估指标均证明改进措施的有效性。综上所述,本研究通过改进MobileNet v3-Small 网络结构实现了草莓病害的高效识别,明显提高了草莓病害识别的精确率。
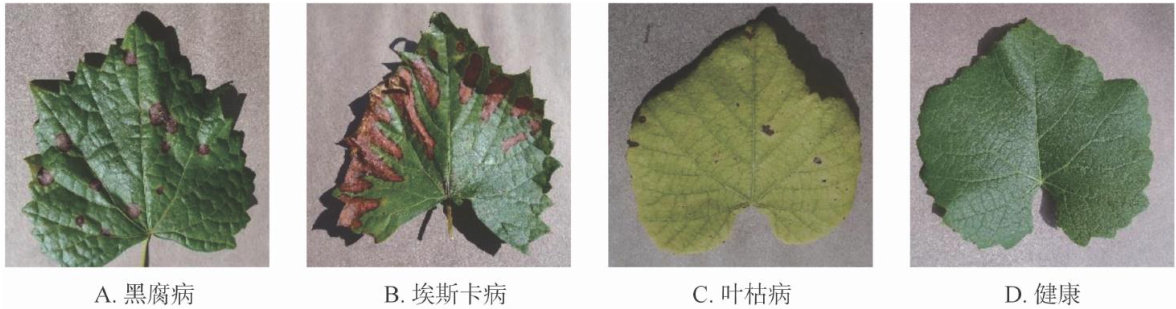
摘要:为了高效且精准地对葡萄叶部病害进行识别,针对人工检测效率低下、传统机器学习方法无法自动提取特征等问题,提出一种基于改进ViT(vision transformer)的葡萄叶部病害识别模型。首先,收集4062张包含黑腐病、埃斯卡病、叶枯病及健康叶片4类样本的葡萄叶部图像,构建葡萄叶部病害数据集;通过数据增强技术对数据集进行类别平衡和样本扩充,增强模型的泛化能力。其次,在原始ViT模型的基础上,使用不同尺寸的卷积核构造一个能够进行多尺度特征提取的级联卷积结构,并使用该结构替换模型Patch Embedding模块中的单层卷积以增强其对病害图像特征信息的提取能力。经试验,改进ViT模型对葡萄叶部病害的识别准确率、精准率、召回率和 F1 分数分别达到了98.17%98.30%98.16% 和 98.20% ,相较于原始ViT模型,其准确率提高了1.32百分点,精准率提高了1.40百分点,召回率提高了1.26百分点, F1 分数提高了1.30百分点;在与EfficientNet-BO和 ResNet-50 模型的对比中,其所有指标也明显优于对比模型。结果表明,本研究所提模型能够以高准确率和强鲁棒性对葡萄叶部病害进行识别。
摘要:针对传统水稻病害检测效率低下、识别精度不准确、过于依赖技术人员的工作经验和病害识别经济成本高等问题,提出一种基于YOLOv8网络模型改进的RSL-YOLOv8检测模型用于识别多种水稻病害。首先,将 YOLO v8颈部网络中的所有C2f 模块替换为更优秀的RepNCSPFPN模块,以改善对水稻叶片在复杂背景下的特征提取效果;其次,将原YOLOv8的损失函数从CIoU改进为SIoU,可以更好地捕捉预测框与真实框微小重叠的变化情况,进而提升定位精度,尤其是在处理细微病斑或病害特征时更为有效;最后,为了增强模型对多尺度特征的检测与分类能力,使用LADH检测头来增强对多尺度特征的检测与分类。改进的RSL-YOLOv8模型检测的精确率、召回率 分别为 94.3%95.1%96.2% ,相比原始YOLOv8网络,分别提升7.7、8.0、5.2百分点。并且改进的RSL-YOLO v8网络的模型大小仅为 21.9MB ,这为模型部署到硬件平台减轻负担。结果表明,本研究模型较原网络模型对水稻病害检测能力显著提高,并且增强了对小目标的识别。测试发现该模型具有较强的泛化能力,并且减少了大量经济投入,可应用于大规模水稻病害检测。
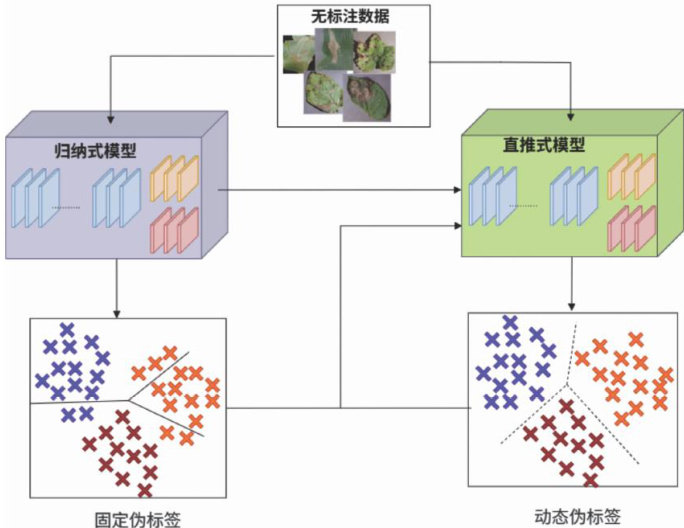
摘要:农业病害是影响农作物产量和质量的主要因素之一,但传统的深度学习方法在农业病害识别中高度依赖大规模标注样本,难以适应农业场景中样本稀缺、类别不平衡及分布差异显著的实际情况。为解决上述问题,本研究以提升小样本病害识别的泛化性能为目标,提出一种基于元学习的 DropBoost-MAML(dropout boosted model-agnosticmeta-learning)方法,实现模型在有限样本条件下的高精度识别与快速适应。本研究在经典MAML框架基础上引入Dropout 正则化与深层内循环优化机制,通过动态随机失活率有效抑制过拟合风险;采用3步内循环梯度更新增强任务自适应能力;并利用预训练的ResNet18作为特征提取骨干网络,结合随机翻转、颜色扰动等多种数据增强策略,提高特征鲁棒性和跨任务迁移能力。结果表明,DropBost-MAML在3-way1-shot 任务下的分类准确率达到70.33% ,AUC为 77.75% ;在3-way5-shot任务下准确率提高至 86.83% ,AUC达 90.12% ,较基线模型平均提升5.16 百分点。同时,随着支持样本数量的增加,模型准确率和稳定性明显提升,验证了该方法在小样本任务中对特征学习和泛化性能的有效增强。本研究表明,DropBoost-MAML模型在保持结构简洁的前提下,通过正则化与内循环优化的协同设计,显著提高了小样本农业病害识别的精度与鲁棒性。该方法能够在数据有限的条件下实现快速适应新任务的能力,具有较强的实际应用价值。
摘要:为了提升番茄叶片病虫害检测的精度和效率,针对农田背景复杂、目标较小等难题,提出一种基于改进YOLO v11的番茄叶片病虫害识别算法——YOLO v11-EBW,实现对番茄叶片病虫害的精准识别。首先,通过在YOLO v11算法的每个检测头前嵌人高效多尺度注意力机制,降低背景因素干扰,增强模型对目标特征的关注;其次,设计一种 BiFPN-Adaptive结构并重构颈部网络,促进不同尺度特征的融合与信息交互,提升特征融合能力;然后,加人 160×160 小目标检测头,有效改善小目标病虫害的检测效果,降低漏检率;最后,将损失函数CIoU替换为WIoUΔv2 ,使模型能更加准确地处理不同目标之间的差异,从而提升分类性能。试验结果表明,改进算法的平均精度均值mAP@0.5?mAP@0.5~0.9 分别达到 94.7%.87.8% ,相较于原始Y0LOv11算法分别提升3.5、4.9百分点,同时检测速度达到129.4帧/s,能够满足实际生产中对番茄叶片病虫害快速、精准的识别需求;消融试验充分证明了各个改进模块的有效性,在公开数据集上的对比结果表明,该方法具有优秀的鲁棒性。本研究算法有效降低了误检和漏捡,为番茄叶片病虫害的监测与防控提供了可靠的技术支撑,具有良好的应用前景。
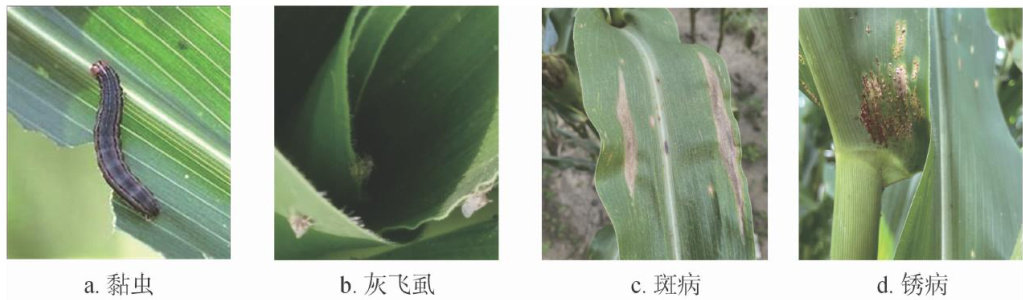
摘要:玉米病虫害种类繁多,且种植环境复杂,给病虫害检测工作带来了较大挑战。现有目标检测算法通常计算量较大,而边缘计算设备受限于计算资源和内存容量,难以满足玉米病虫害检测对实时性和高效性的要求。针对上述问题,本研究设计了一套基于YOLOv11改进模型的玉米作物病虫害边缘计算检测系统。首先,将 PConv 融入Bottleneck模块结构,构建 C3k2-PConv 模块,用于替换YOLOv11颈部网络中的C3k2模块,从而减少模型参数量并提升玉米病虫害检测的效率。其次,引人GhostConv模块替代主干网络中的标准卷积,在降低计算复杂度的同时,保持较高的病虫害检测精度。此外,设计基于线性自注意力的C2PSLCA模块,用以替换YOLOv11中的C2PSA模块,从而增强模型在复杂环境下对玉米病虫害特征的提取能力。结果表明,YOLOv11改进模型能够对玉米病虫害进行高效精准检测,精确率、召回率 ,mAP 达到了 87.65%.81.19%.87.08% ,分别提升了 0.78、1.96、2.28 百分点,而权重大小、参数量、浮点运算次数分别降低了 14.02%14.89%19.40% ,提升了模型的检测效率及部署可行性。最后,将改进的模型YOLOv11-GPC部署到JetsonOrinNano平台上,并采用 PySide6 开发系统可视化界面,为玉米作物的健康管理和病虫害防治提供了技术支撑。
摘要:提出了一种基于改进版EfficientNetv2轻量化植物叶片病害识别网络ED-EfficientNet Δv2 ,该模型引人ECA注意力机制以替代原有的SE注意力机制,并在第4阶段的倒残差结构中采用动态卷积代替传统的 1×1 卷积,从而在提升特征提取能力的同时,降低了计算量。此外,模型采用知识蒸馏技术,以ED-EfficientNet 作为教师网络,ED-EfficientNet 作为学生网络进行训练,从而提高学生网络的性能与泛化能力。结果表明,在包含38种植物病虫害的公开数据集上,ED-EfficientNet Δv2 在测试集上的准确率达 97.14% ,较原始模型提升1.31百分点。与MobileNetv3、MobileVit、ResNet 50、RepVGG等模型相比,该模型在准确率与收敛速度方面均表现出明显优势。对学生网络进行知识蒸馏后,模型的准确率进一步提升至 98.42% 。该模型在保持较高准确率的同时,具有较低的计算复杂度和参数量,适合在移动终端及边缘计算设备上部署。
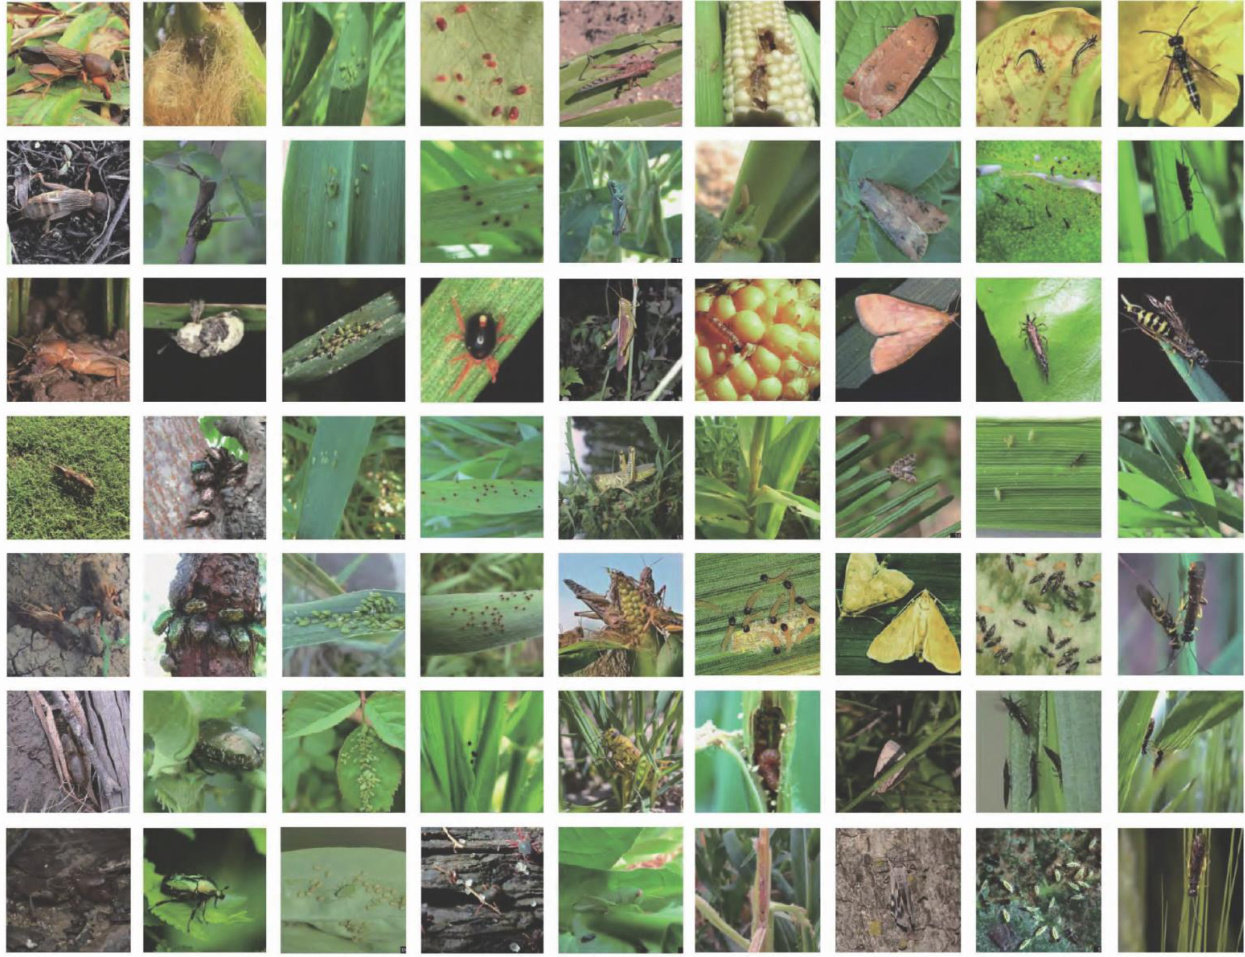
摘要:针对农业领域中害虫检测自动化程度低、传统深度学习检测算法计算复杂度高、难以部署于资源受限设备的问题,提出一种轻量化改进型CenterNet的害虫检测算法。该方法采用轻量级MobileNetv3替代原有的ResNet-50作为主干网络,显著降低参数量;引入深度可分离卷积的PANet作为特征提取网络,有效融合多尺度特征信息;集成SimAM注意力机制增强关键害虫特征的表达能力;采用SiLU激活函数替换传统ReLU函数,提升网络非线性学习能力。此外,设计CPAN-ASFF特征融合模块,对多尺度特征图进行自适应整合,进一步提升微小目标与形态相似害虫的检测精度。在IP102农作物害虫数据集上的验证结果表明:改进算法的平均精度达到 98.3% ,较原始CenterNet提升3.5百分点;检测速度为58帧/s,满足实时性要求;模型参数量仅为 7.86M ,减少 74.8% ,同时在密集分布、形态相似及微小目标害虫的检测上表现优异。交叉验证测试显示,该方法在多种农作物害虫场景中均优于主要检测算法。
摘要:葡萄是全球重要的果树作物,害虫高发已成为限制其稳产优质的关键因素。传统人工识别方法存在效率低、主观性强等不足,难以满足精准防控需求。为实现葡萄叶片害虫的快速与高精度检测,提出改进模型YOLO v11-GrapePest。首先构建覆盖大青叶蝉、十星叶甲、绿盲蝽等7类典型害虫的数据集,并结合传统数据增强与Gemini-2.5-Flash-Image模型生成雾天、夜天与雨天等复杂环境样本,以提升数据多样性与模型泛化能力。在模型结构上,以C3K2多支路并行架构为基础,嵌入PConv并融合深度可分离卷积、ECA注意力与轻量化MLP,形成C3K2_PConvX 模块,从而替代原生C3K2;采用EUCB模块优化颈部上采样结构;在MCA注意力机制基础上,引人稀疏约束与 Softmax自适应加权,提出改进的S_MCA注意力机制;将CIoU损失替换为MPDIoU,以提升边界框回归精度与收敛速度。结果表明,YOLOvl1-GrapePest的精确率、召回率和 mAP@0.5 分别达到 95.1% 90.5% 与 95.0% ,相较原始YOLOvl1分别提升 2.4,3.8,2.4 百分点,同时降低了模型参数和计算量,推理速度提升至85.2帧/s,在检测精度、轻量化与实时性方面均优于RT-DETR-R18、FasterR-CNN、YOLO v8n 等主流模型。YOLOvl1-GrapePest能在复杂背景和多变天气条件下稳定识别葡萄害虫,为葡萄害虫的智能监测与精准防控提供有效技术支撑。